 1 / 3
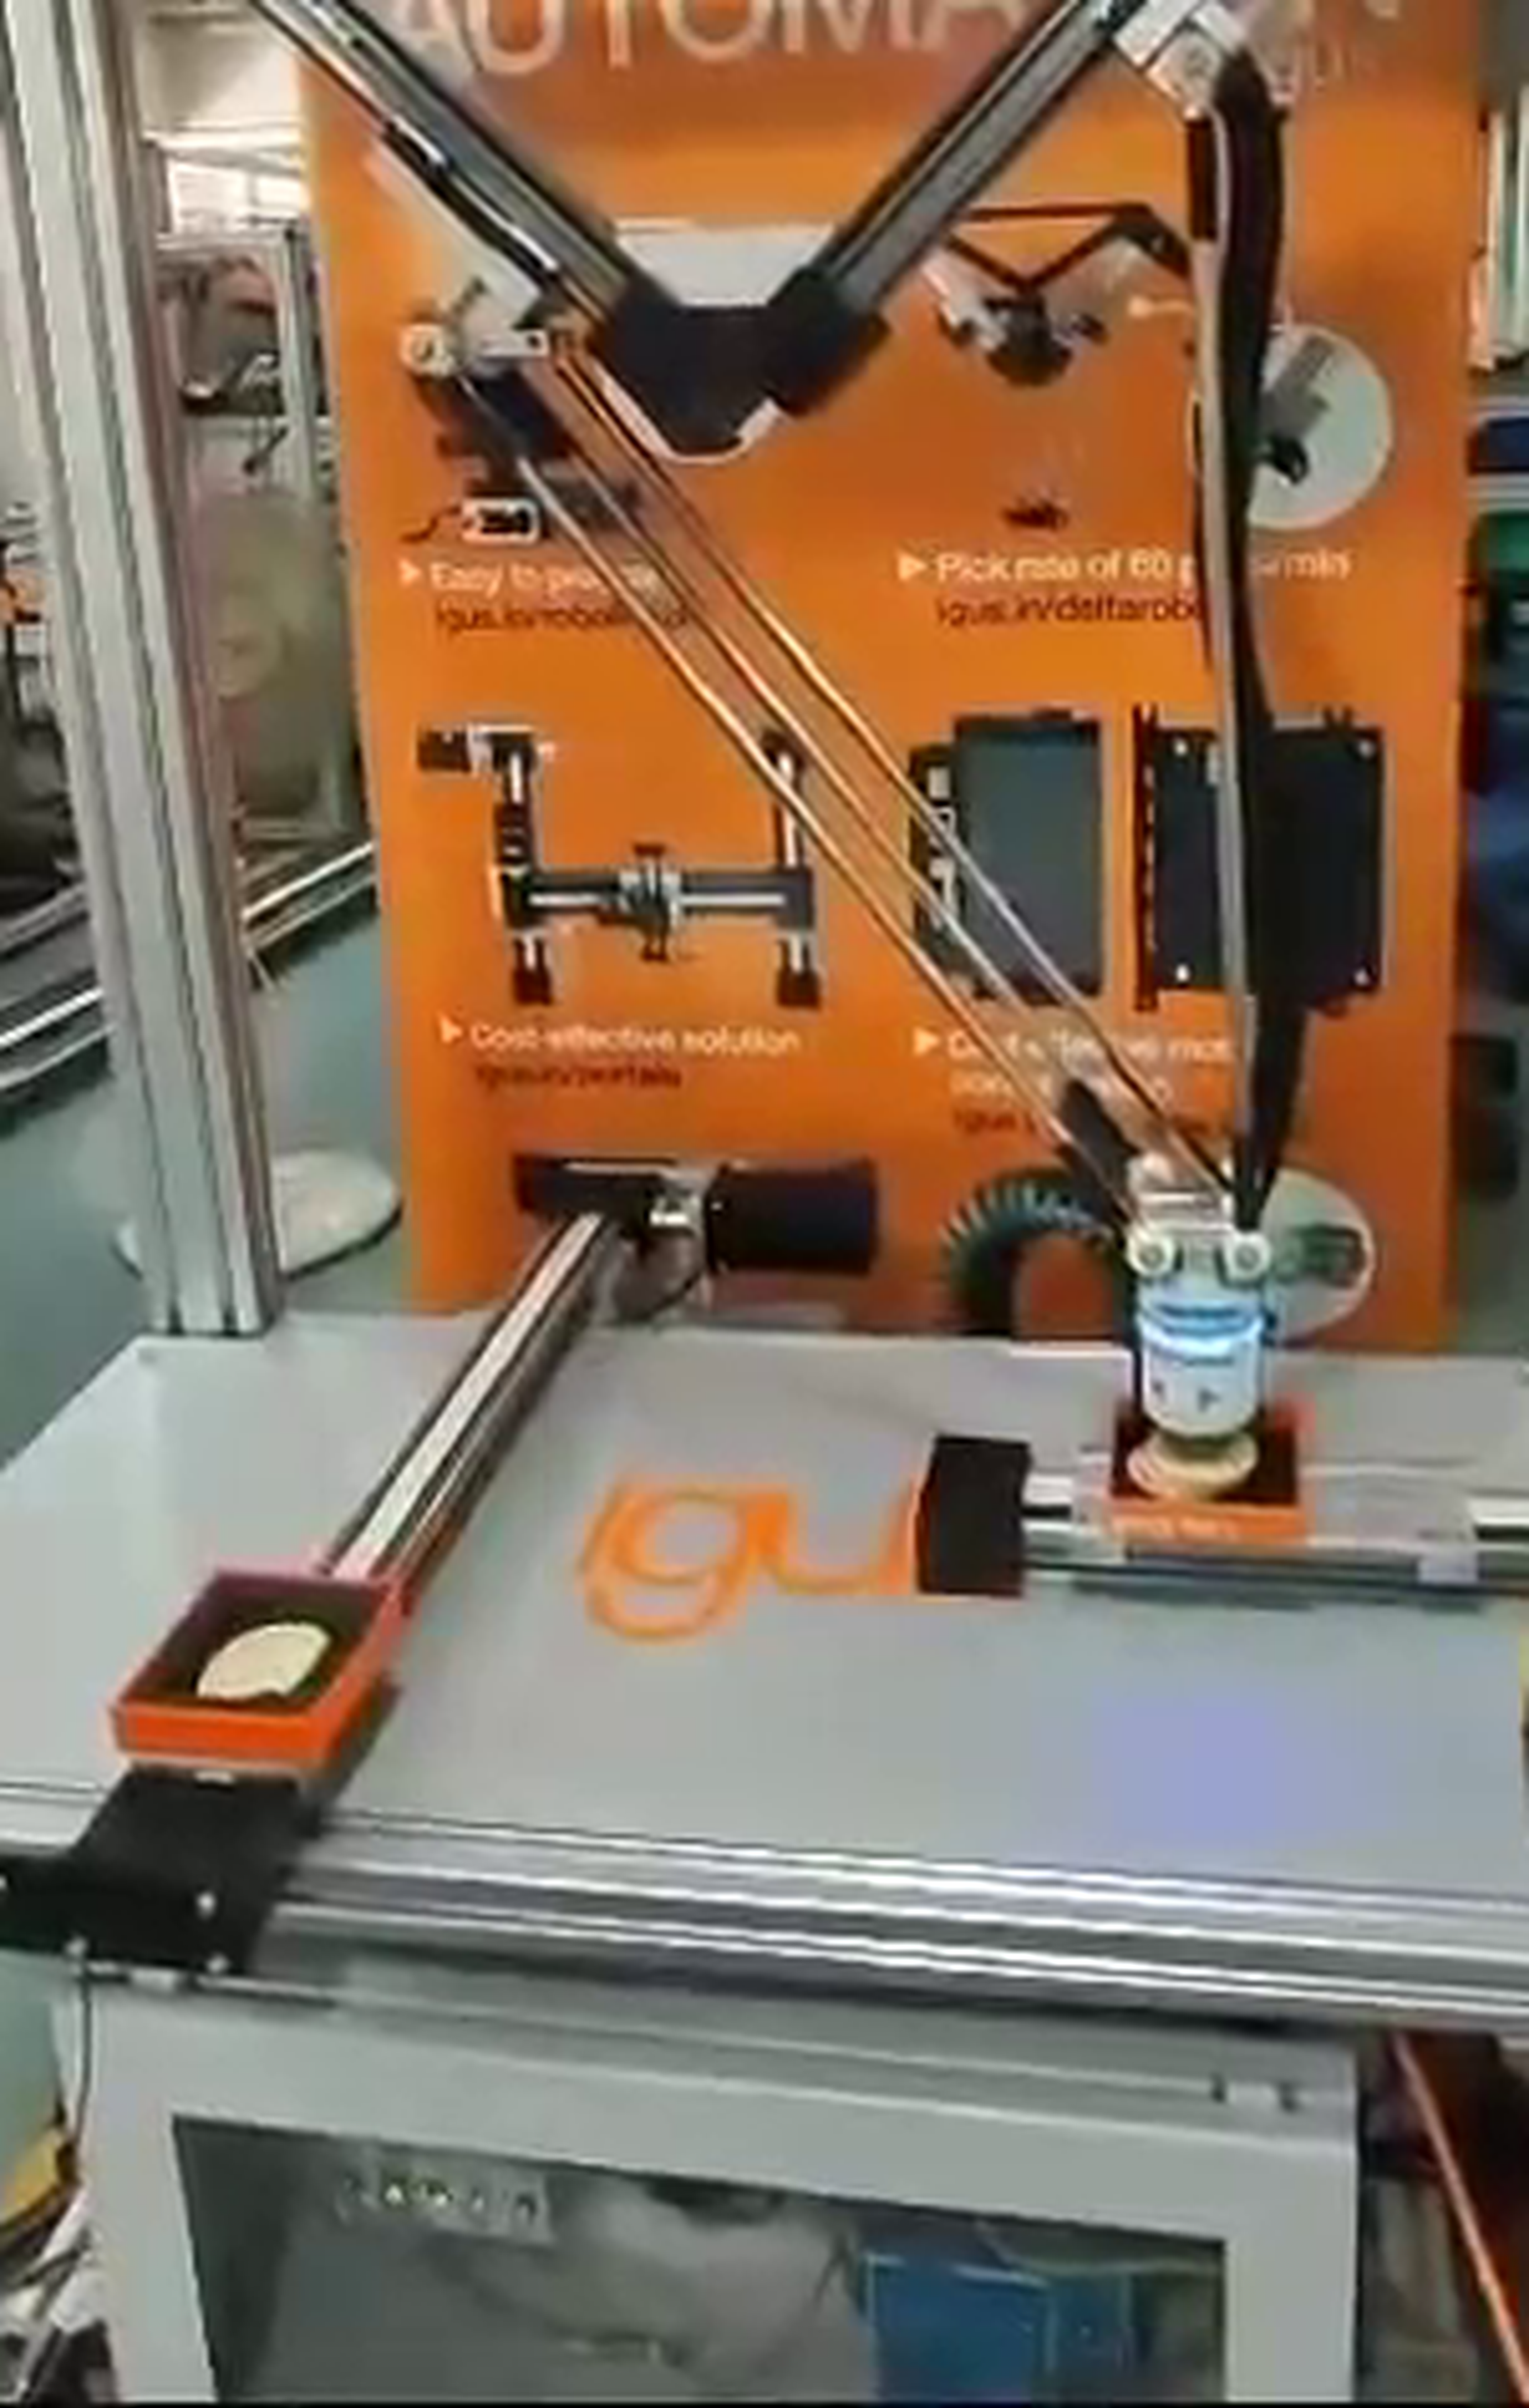
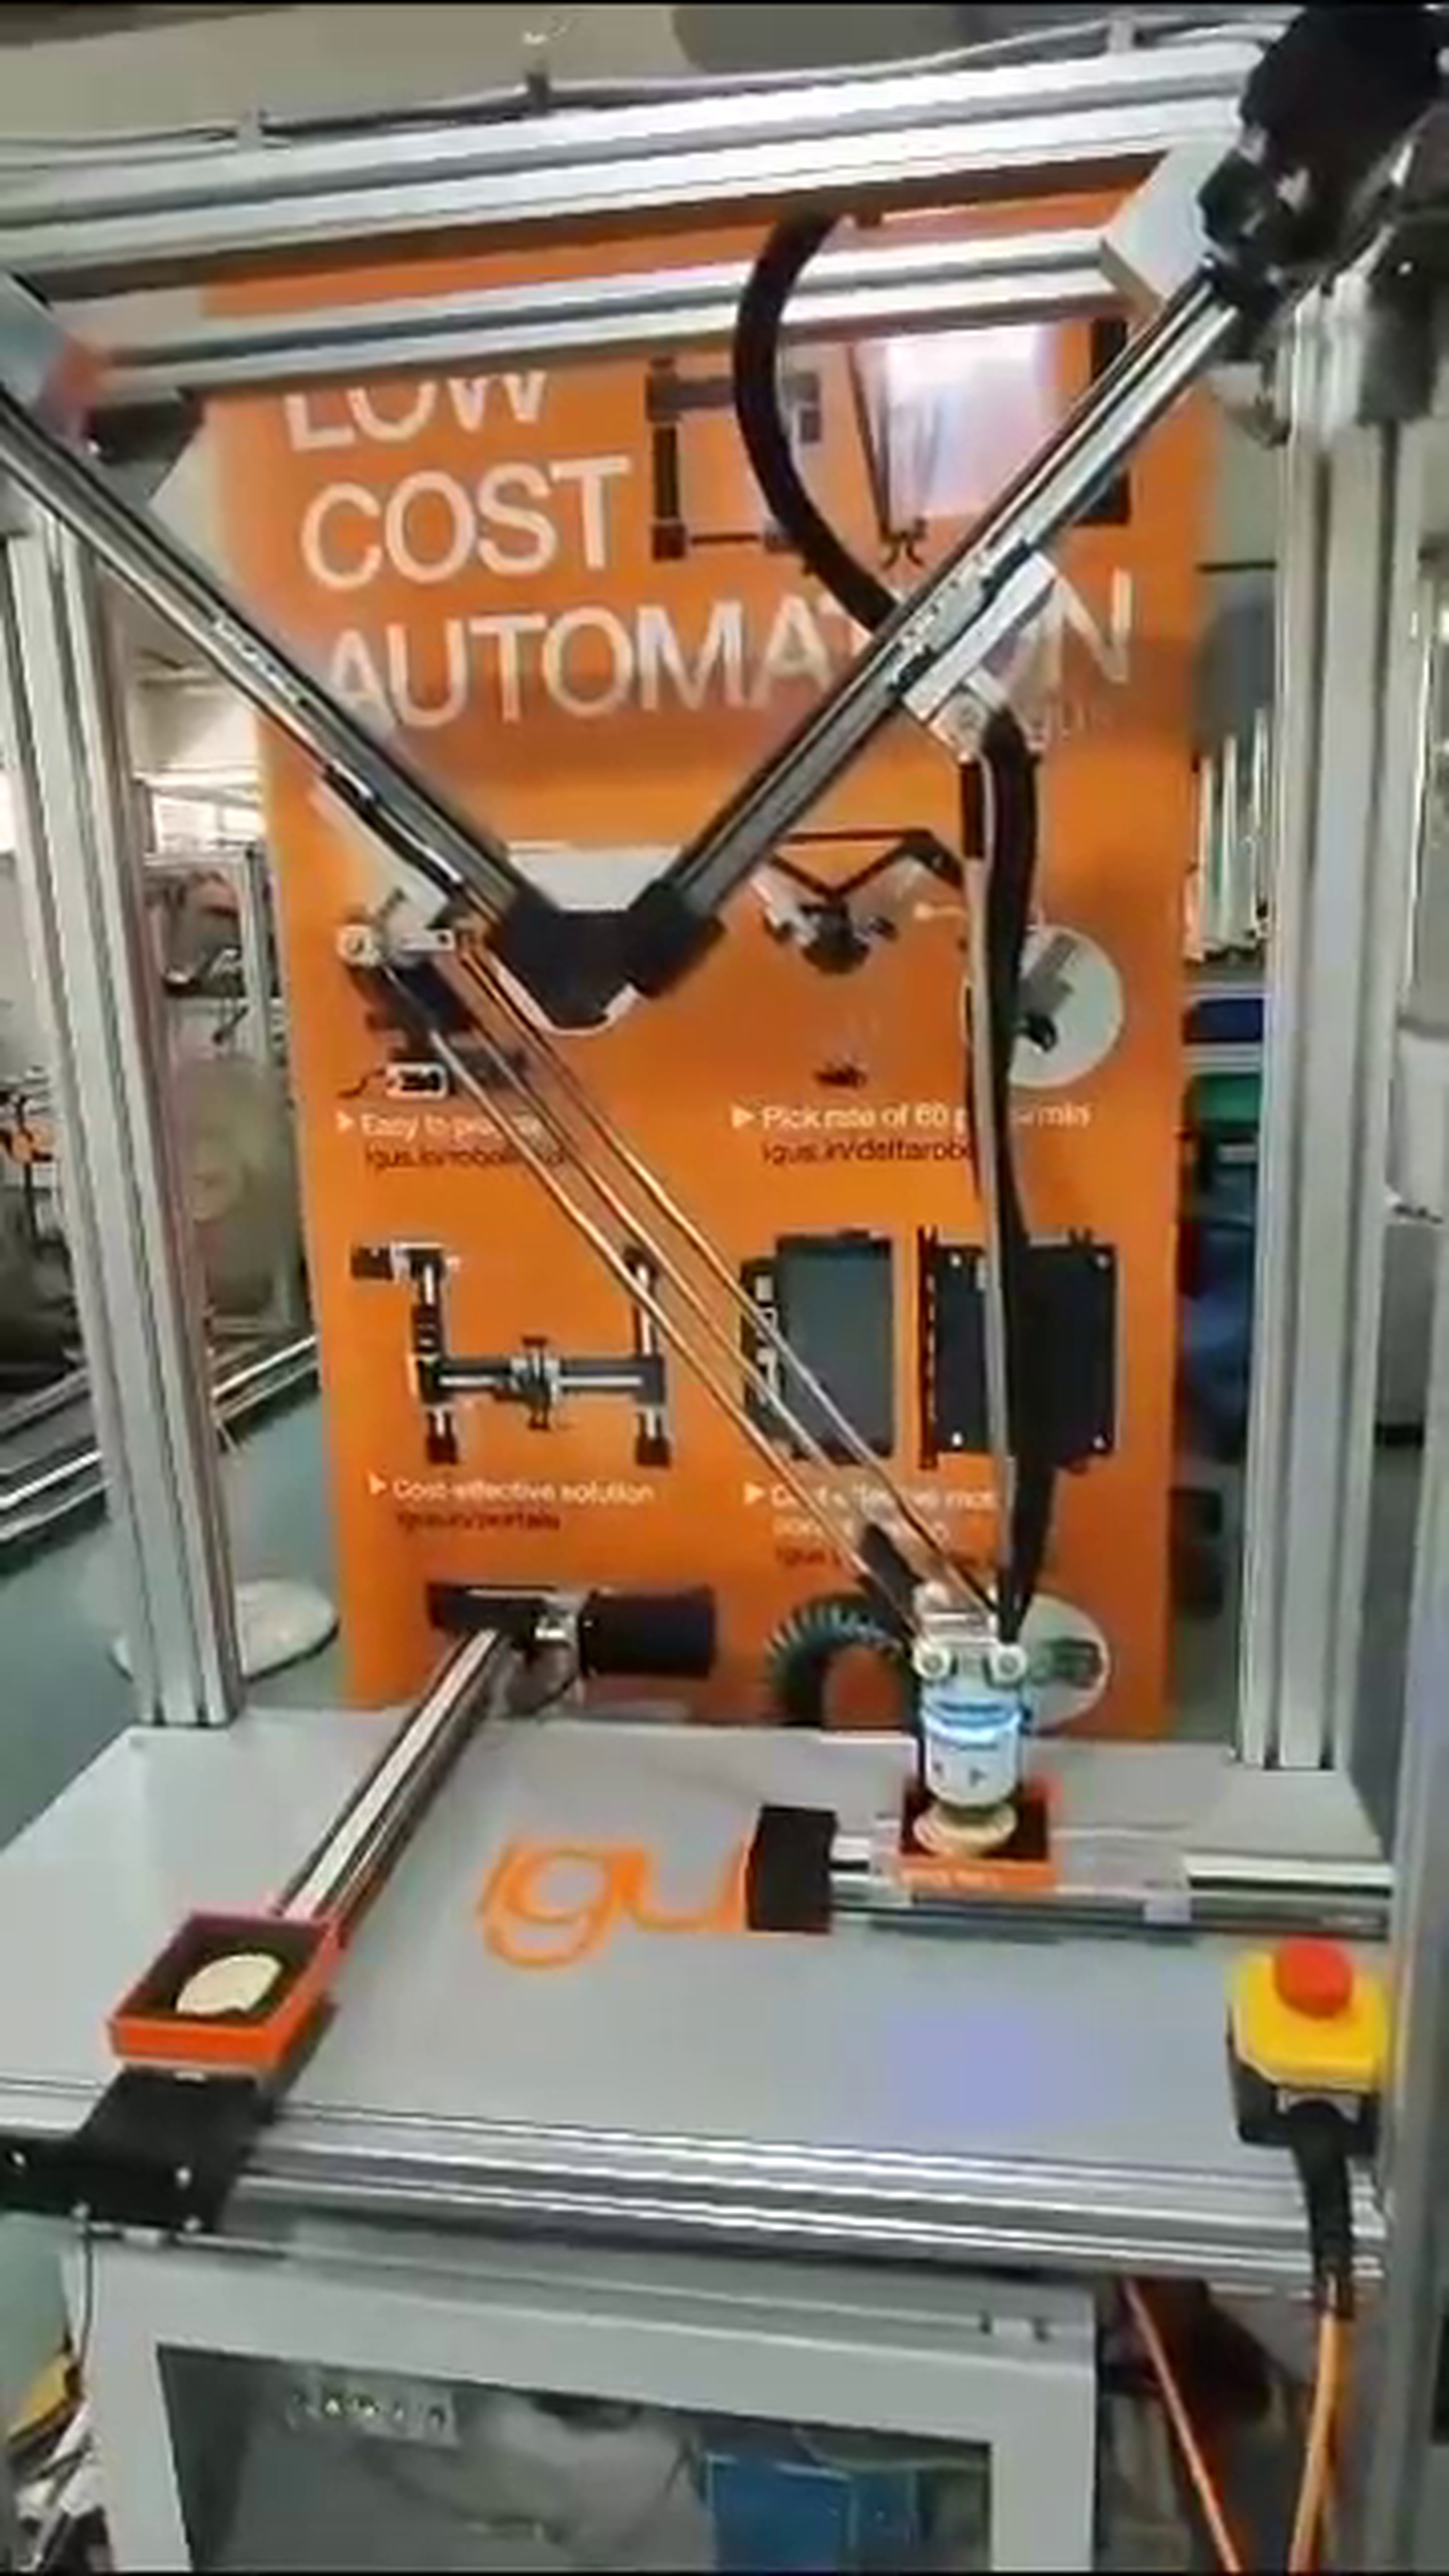
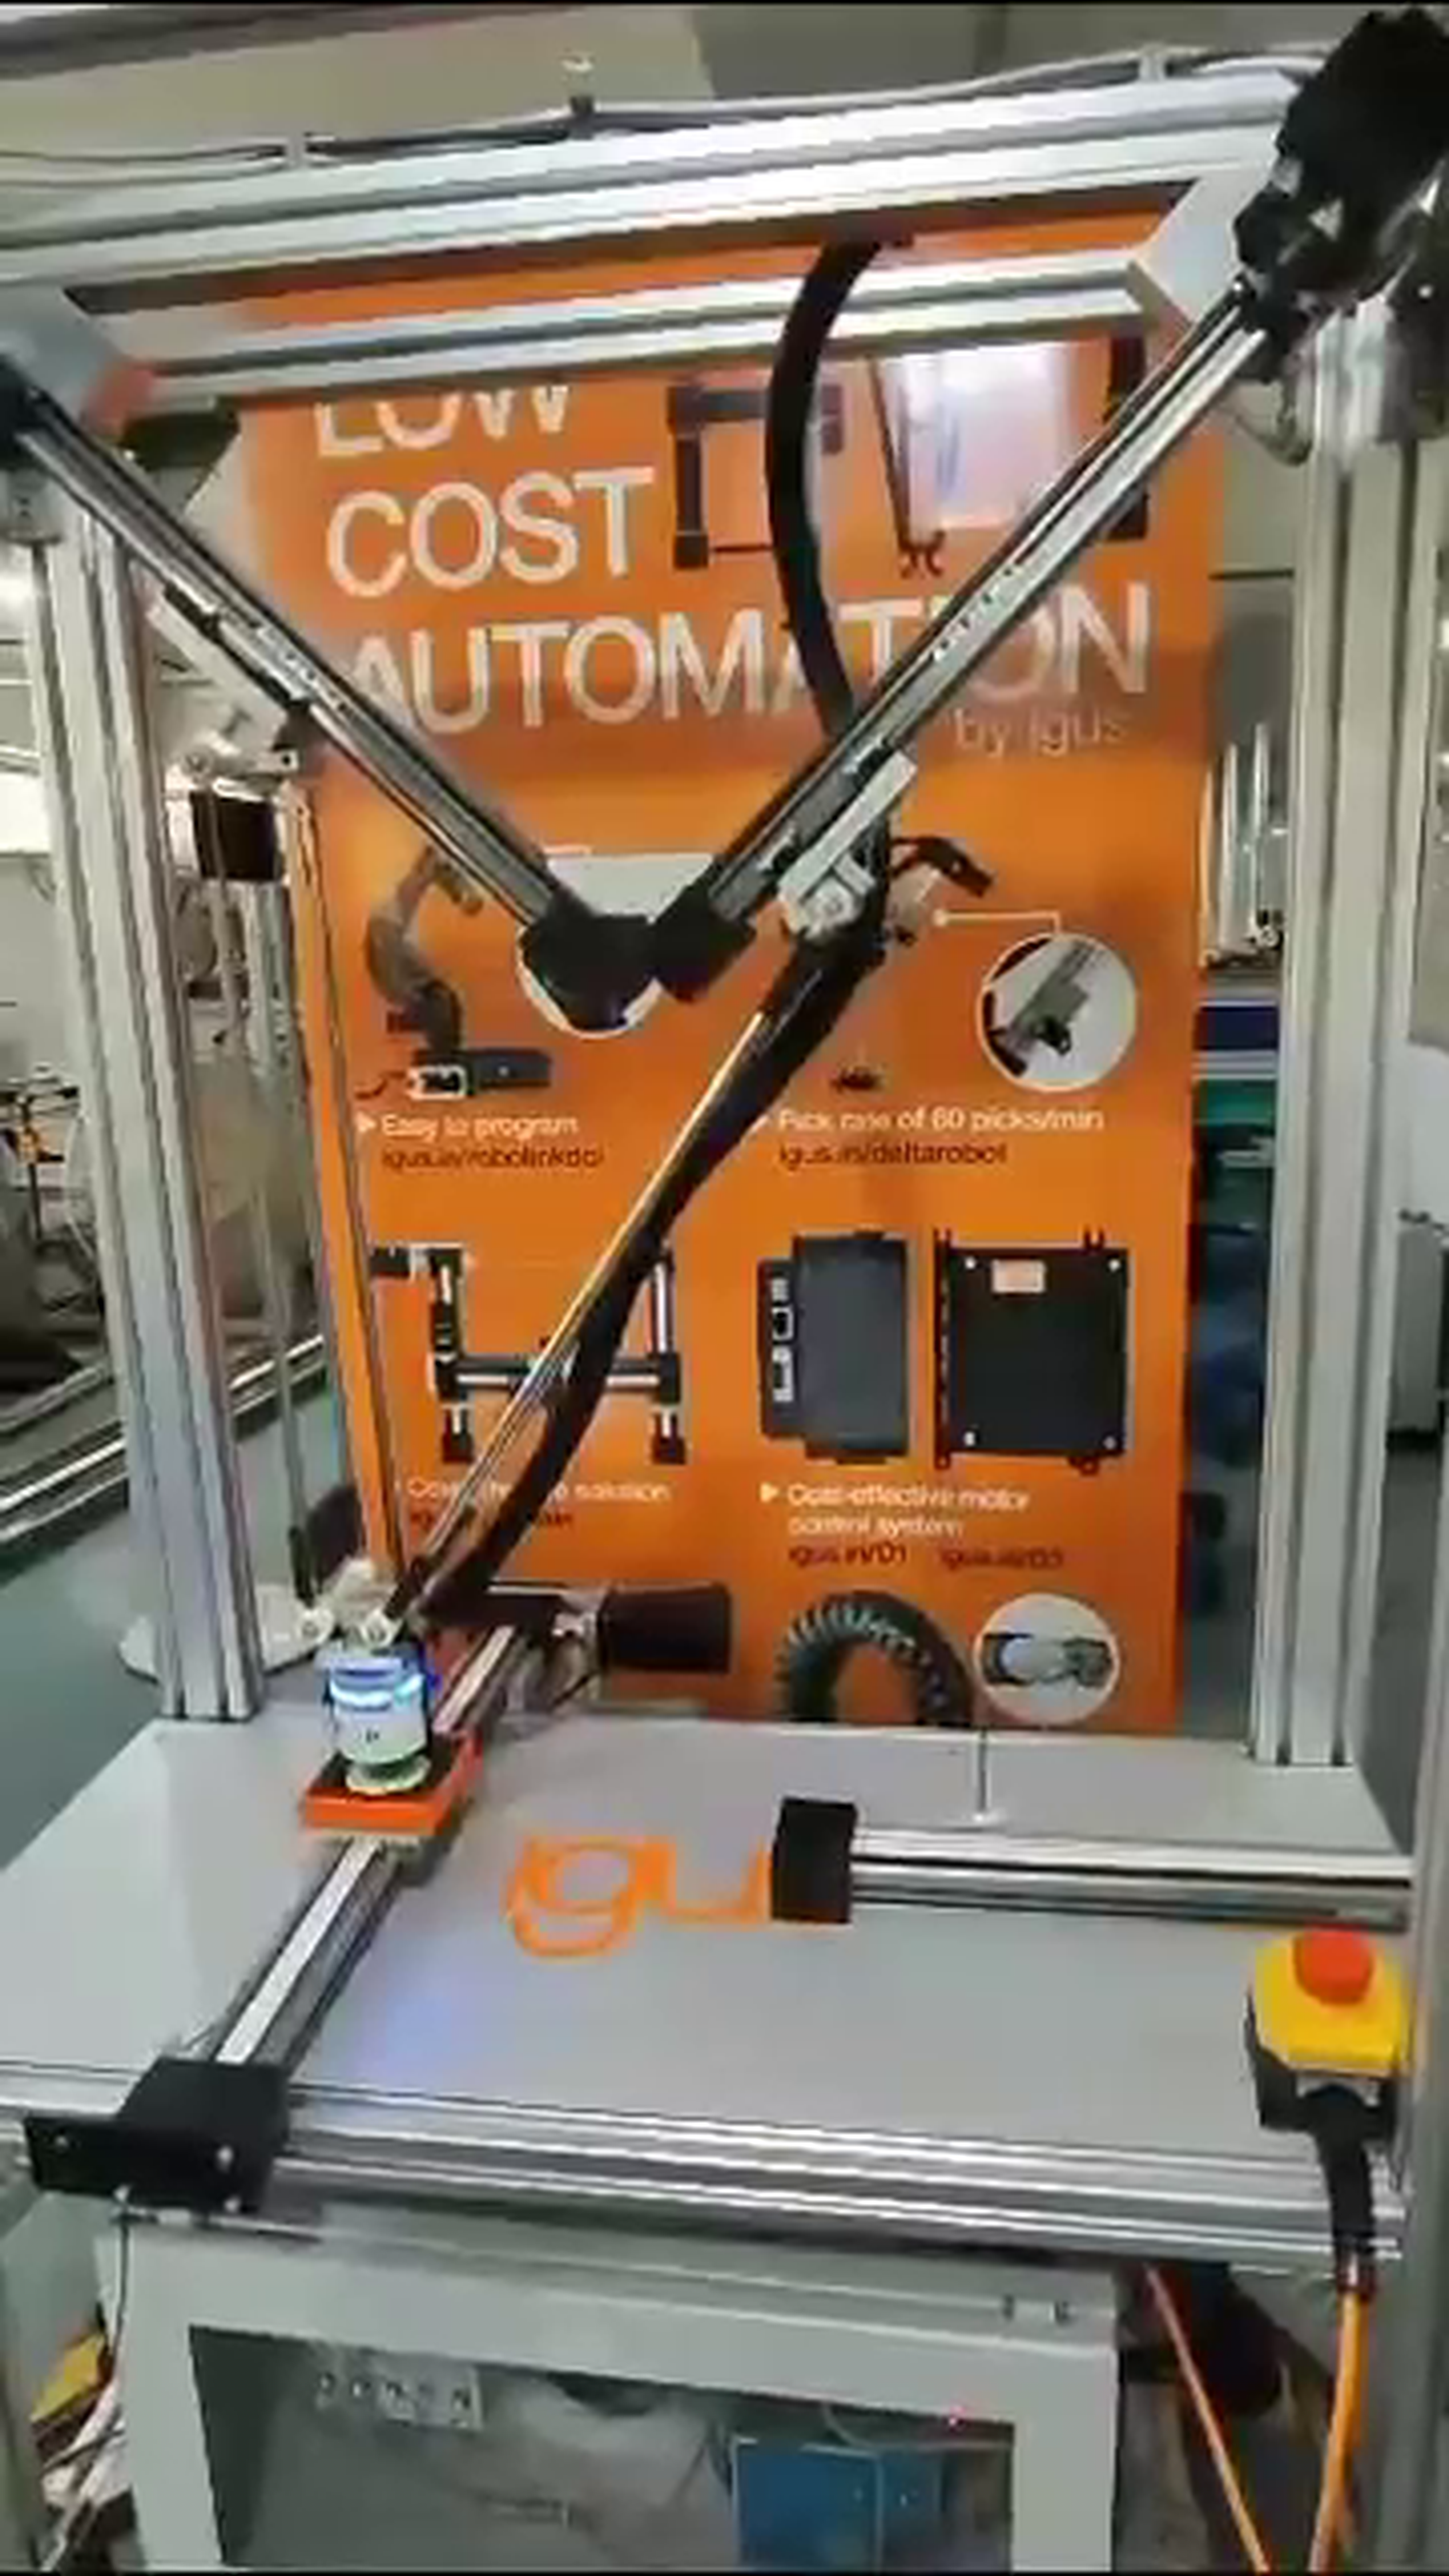
Simulasi aplikasi pembungkusan dengan robot Delta igus


Uji sebelum melabur
Hardware Price:
Precision
High
ROI
in a few months
Precision
+- 0,5
mm
Simulasi Pick-and-Place yang Cekap dengan Robot Delta 2-Paksi igus dan Pam Kobot
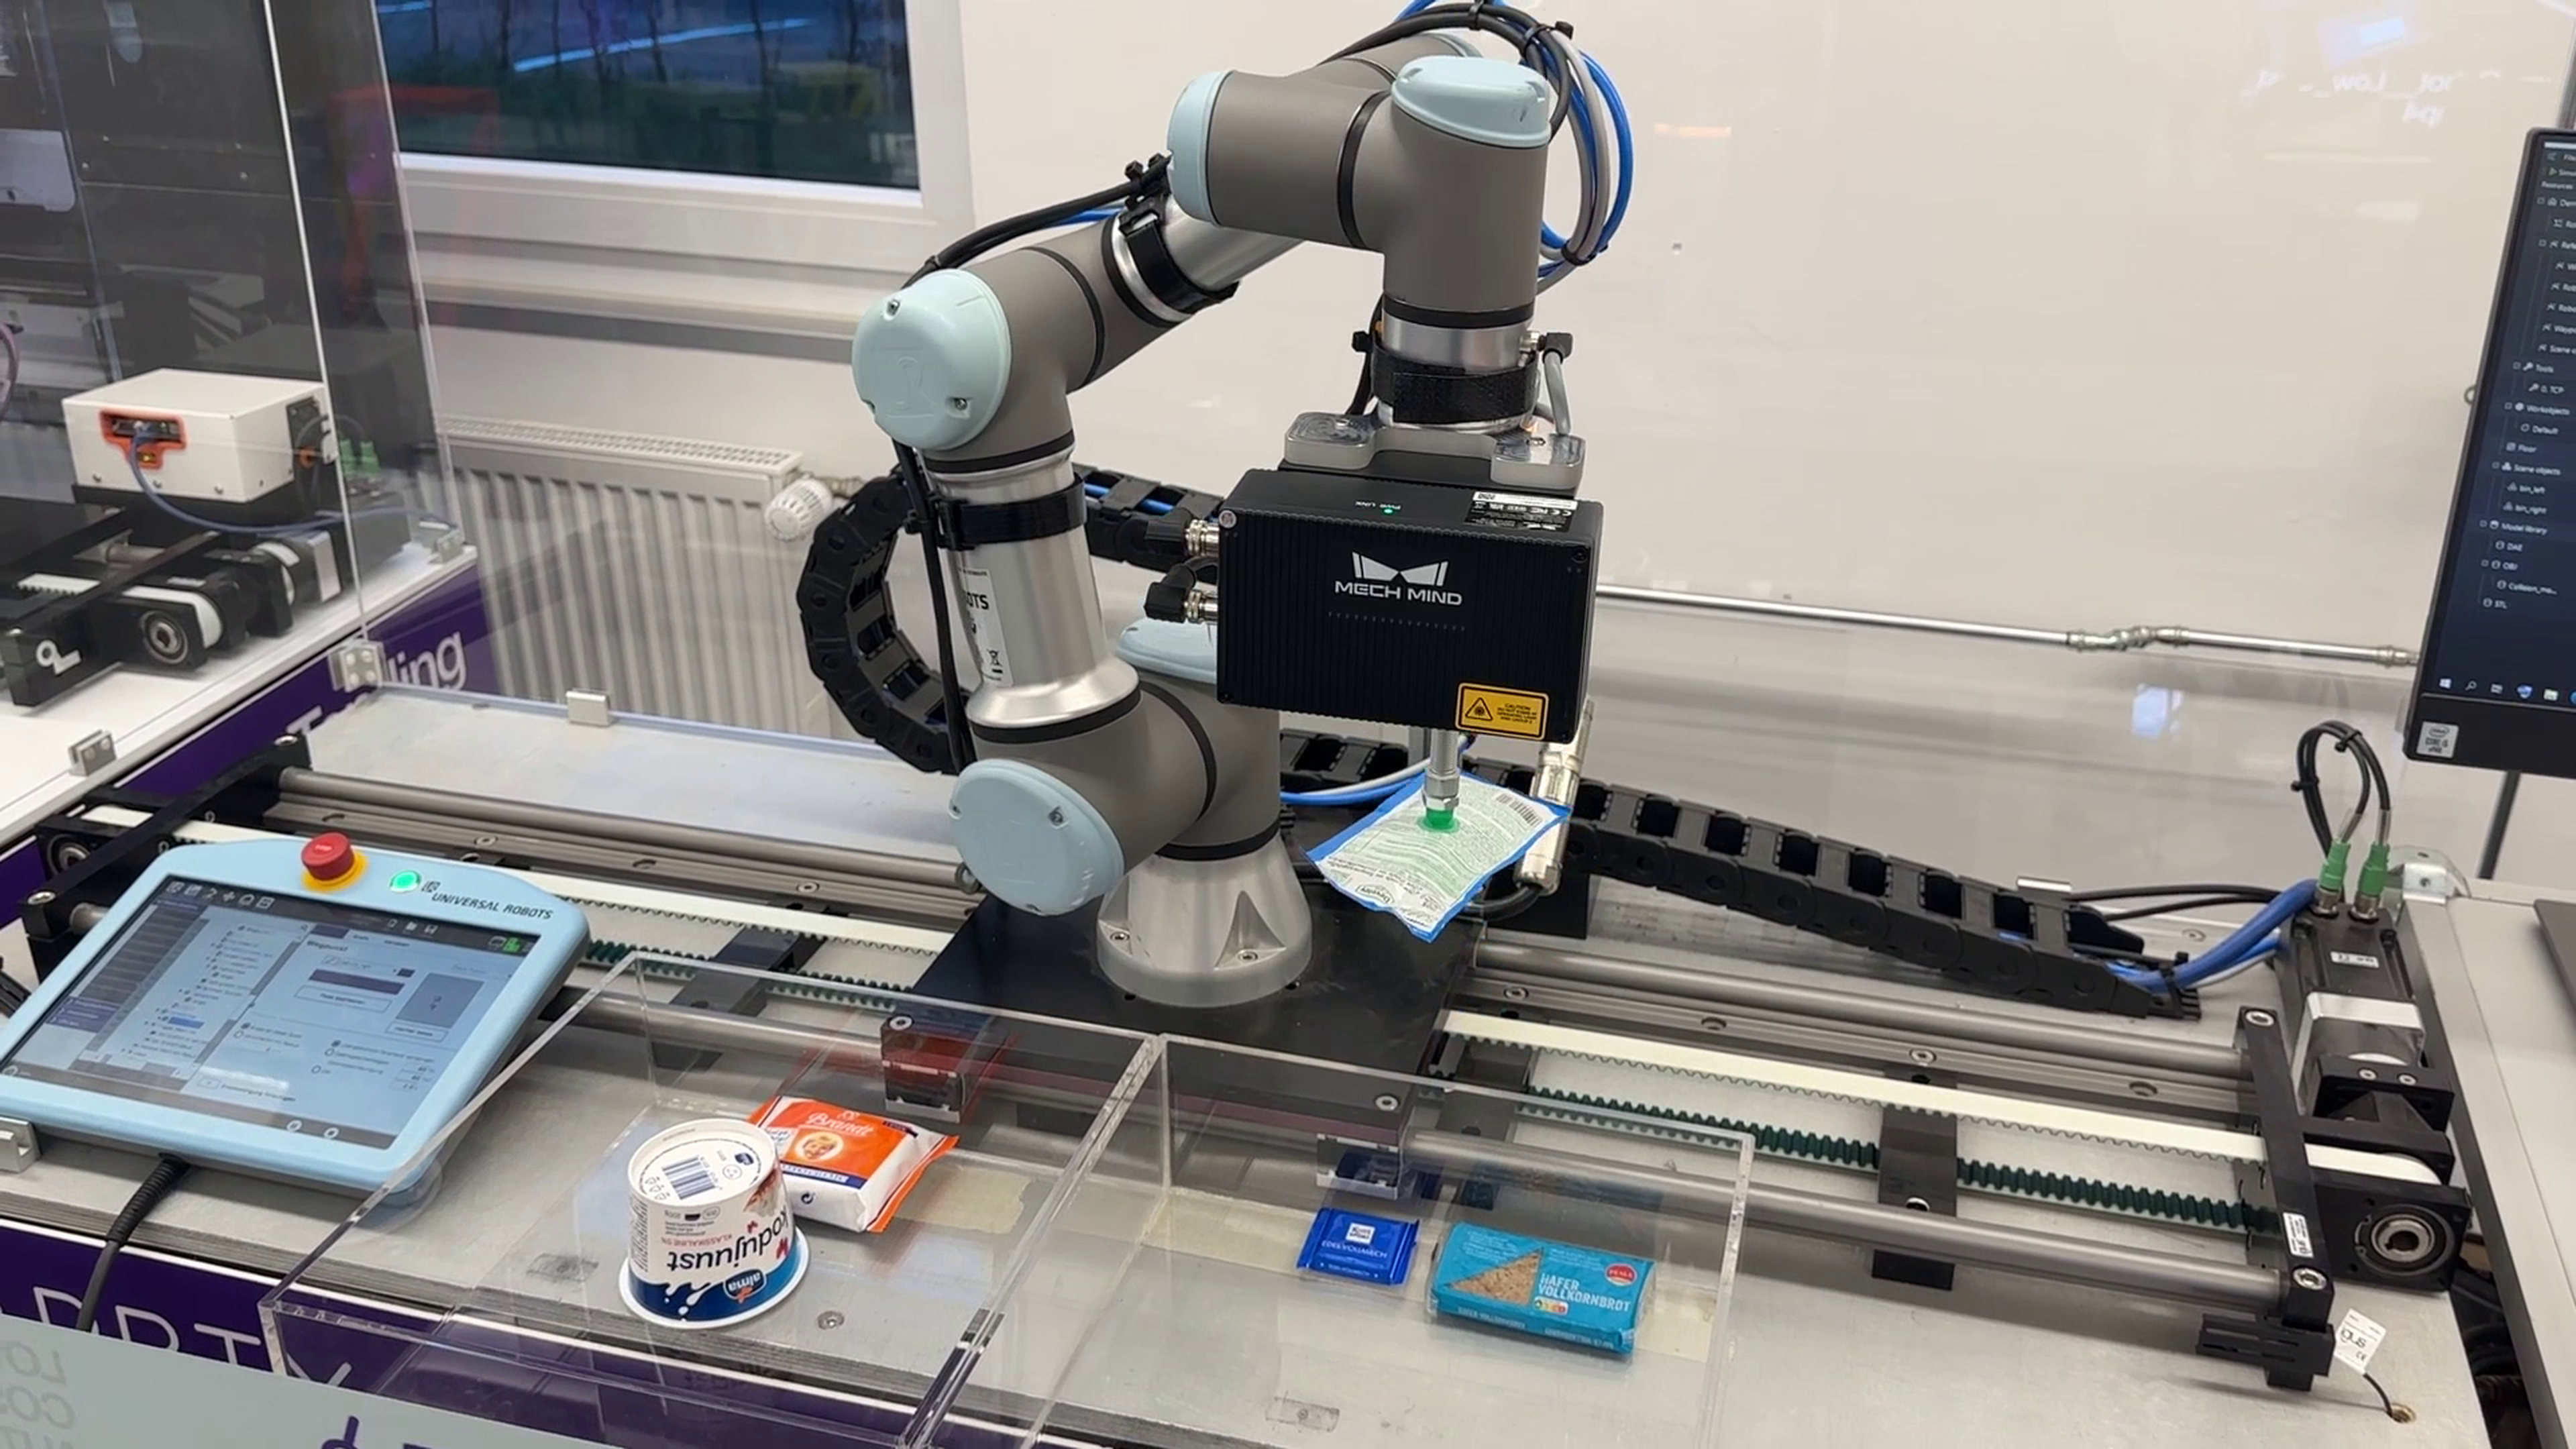
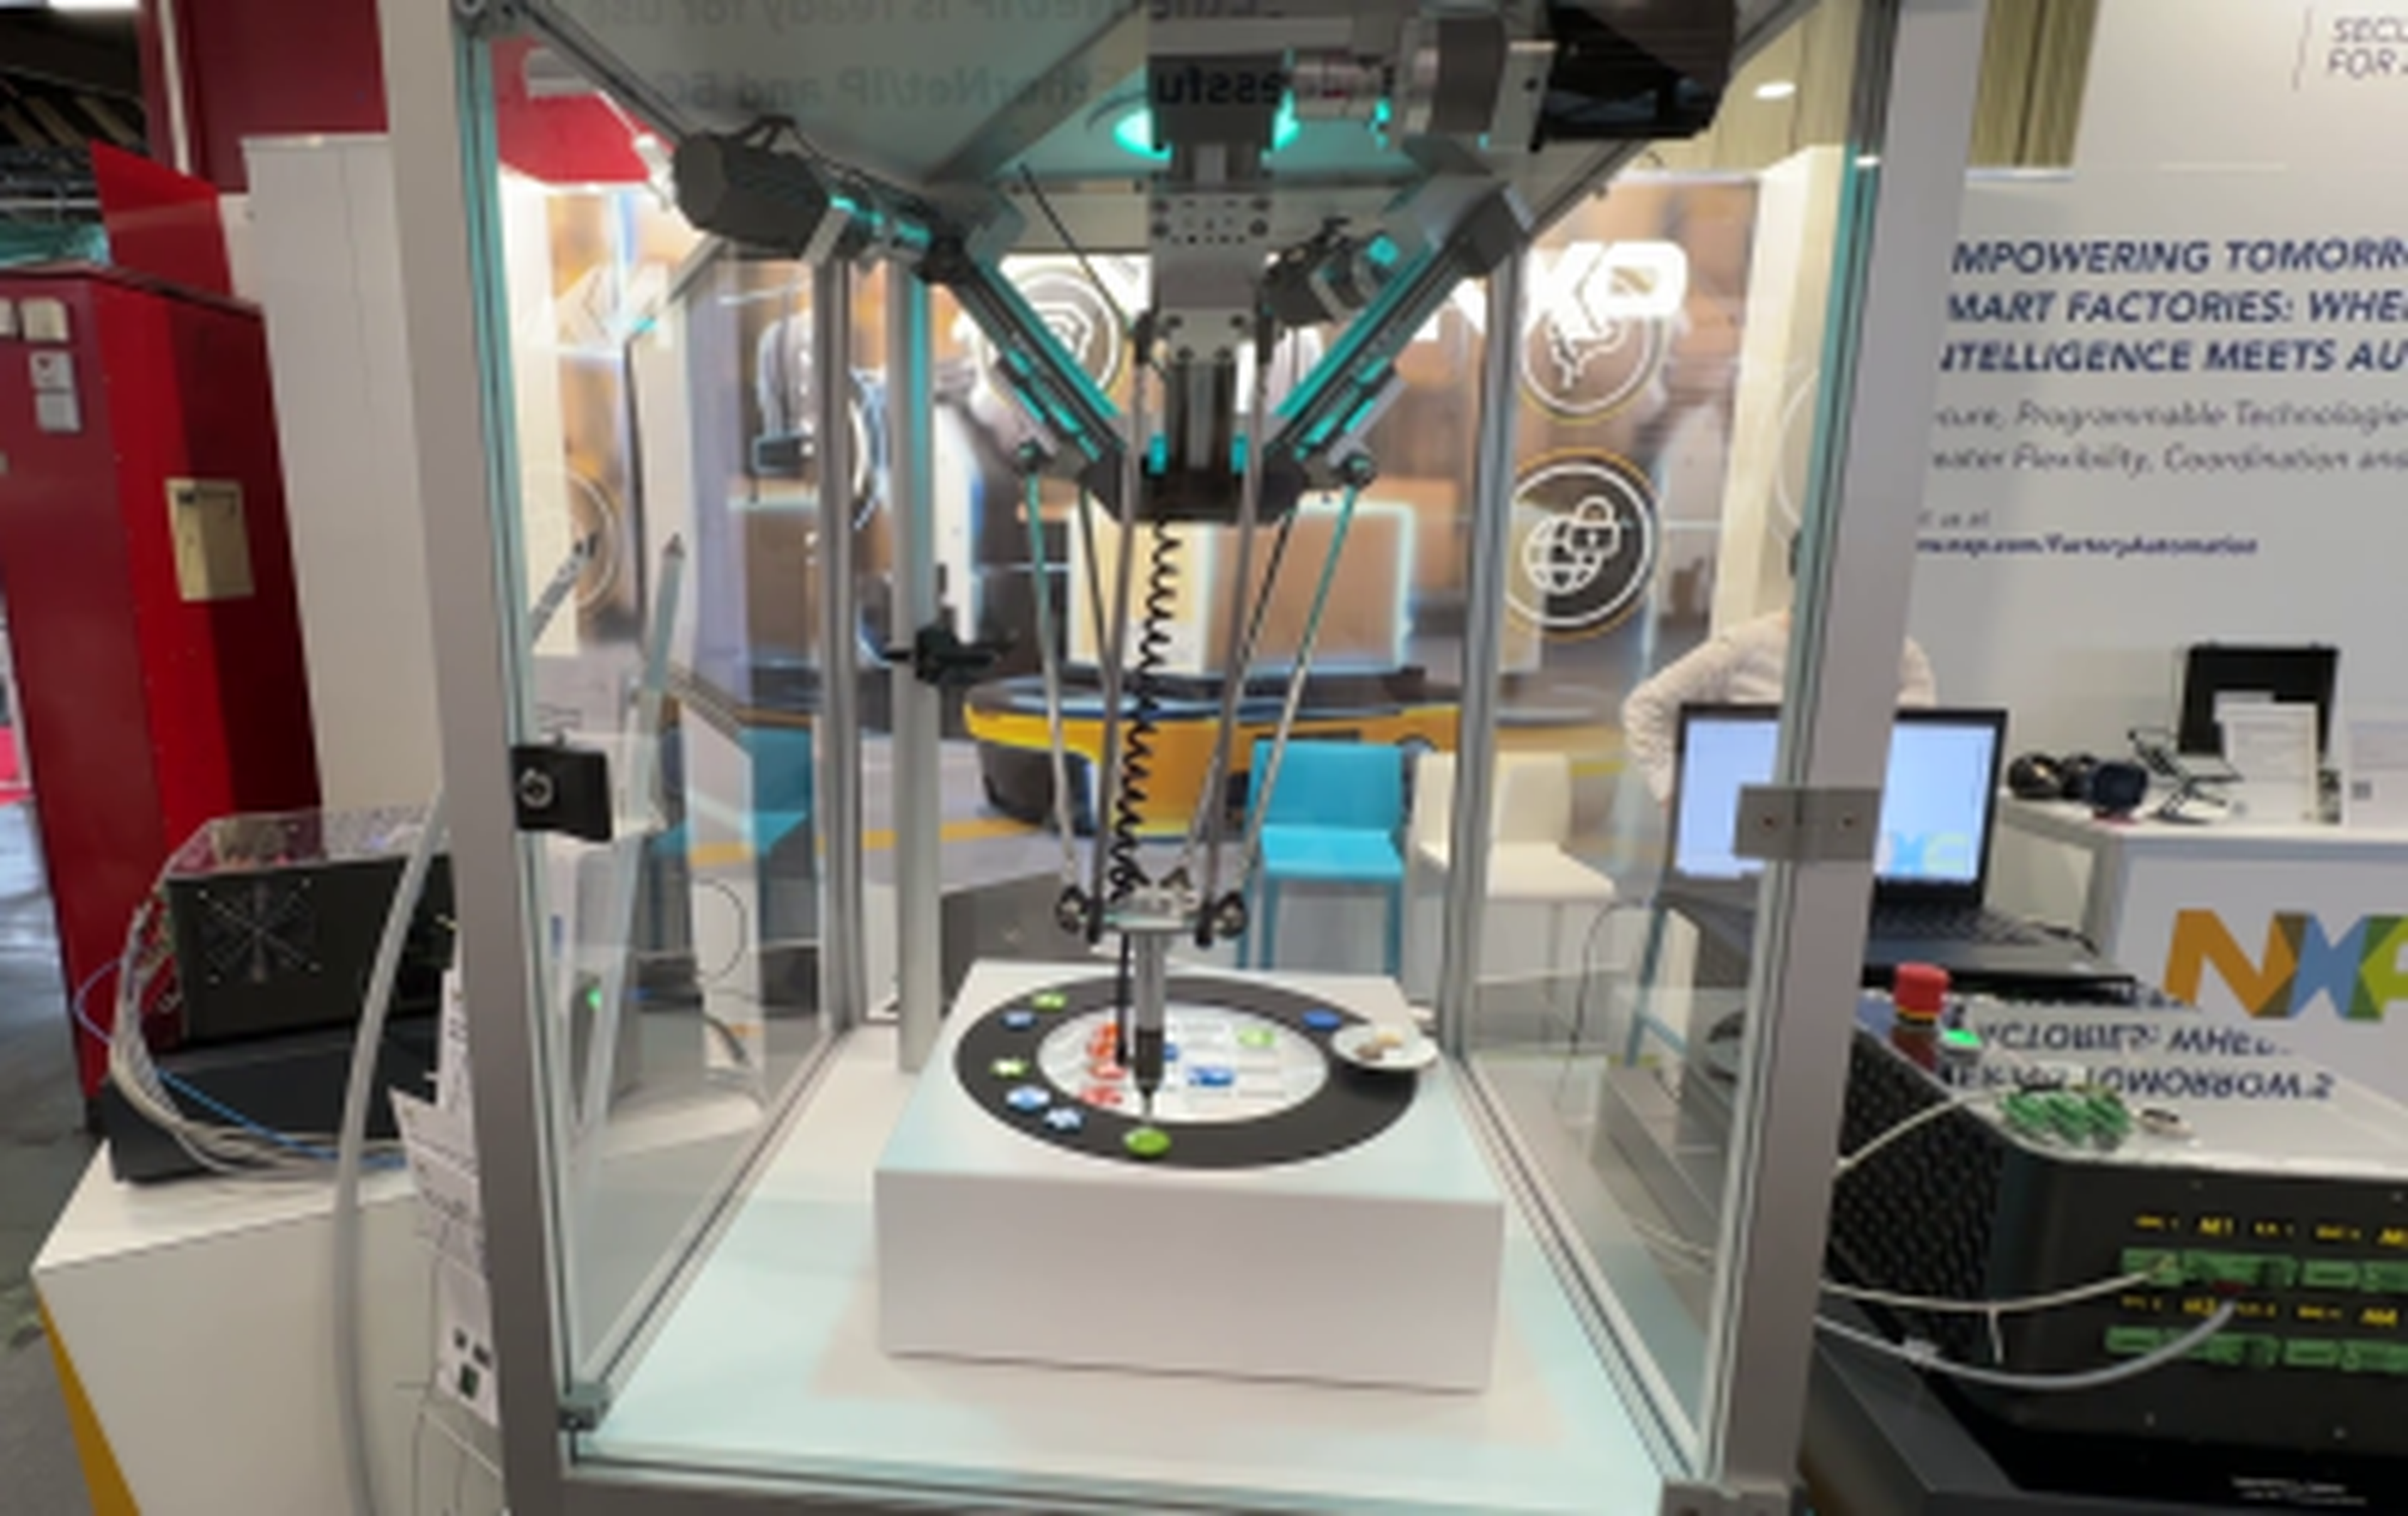
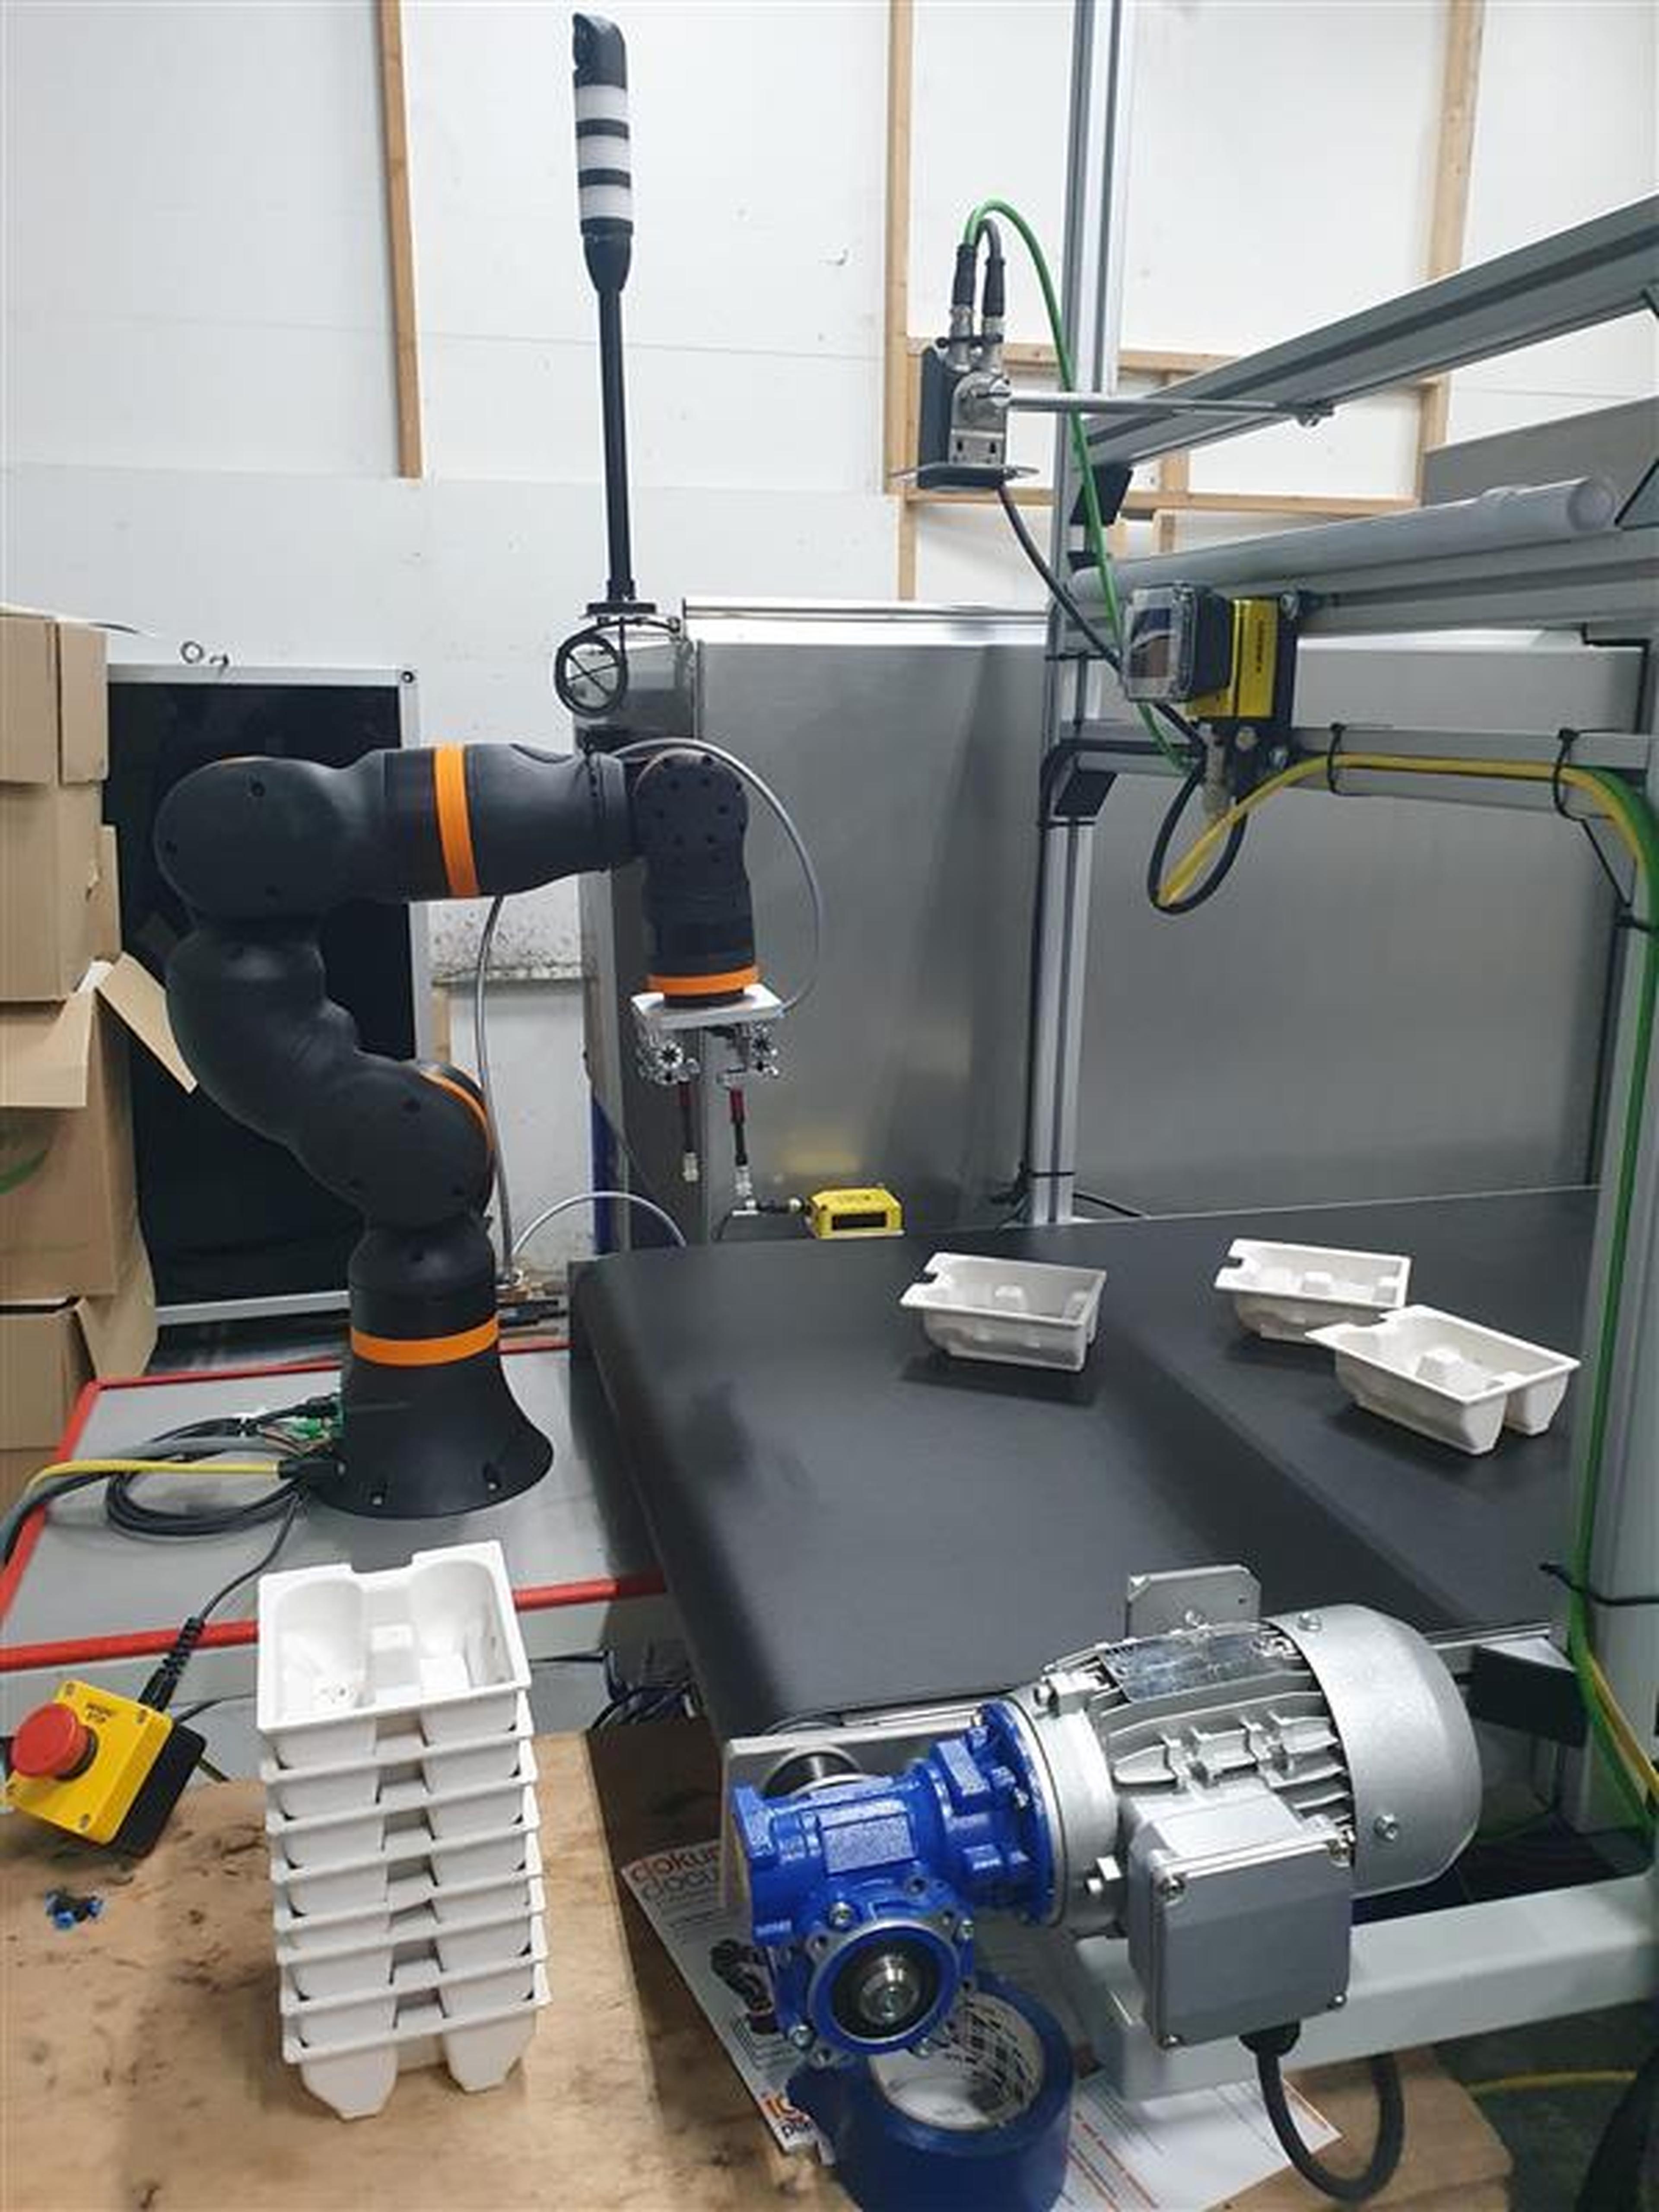
Dalam ujian aplikasi pelanggan ini, satu proses pick-and-place untuk sektor pembungkusan telah disimulasikan untuk menilai masa kitaran dan kecekapannya. Robot Delta 2-paksi igus, yang dilengkapi dengan pam kobot yang menghasilkan vakum elektrik, digunakan untuk mengambil komponen dan meletakkannya dengan tepat pada kedudukan yang dikehendaki. Untuk meningkatkan lagi realisme, proses ini merangkumi tali sawat penghantar simulasi yang digerakkan oleh paksi linear, memastikan perwakilan realistik dinamik pengeluaran. Persediaan ini menunjukkan fleksibiliti dan kebolehpercayaan sistem igus untuk aliran kerja pembungkusan.
Apakah Aplikasi Ini?
Robot ini mengautomasikan tugas pick-and-place dalam proses pembungkusan, memberikan ketepatan dan kelajuan untuk industri seperti logistik dan pembuatan.
Apakah Kelebihan Penyelesaian Ini?
Pengendalian Tepat: Cengkaman vakum memastikan pengangkutan komponen yang selamat.
Pengoptimuman Kitaran: Ujian realistik dinamik tali sawat penghantar meningkatkan kecekapan aliran kerja.
Automasi Berkesan Kos: Memudahkan pelaksanaan untuk tugas yang permintaannya tinggi.
Apakah Kelebihan Robot Ini?
Robot Delta igus menawarkan:
Reka Bentuk Padat: Ideal untuk ruang pengeluaran yang terhad.
Persediaan Pantas: Integrasi pantas ke dalam proses pembungkusan.
Kebolehsuaian Tinggi: Sesuai untuk pelbagai item dan keperluan pembungkusan.
Memperkemas Operasi Pembungkusan dengan Robot Delta igus
Ujian pelanggan ini menunjukkan bagaimana robot Delta 2-paksi igus dan pam kobot boleh mengautomasikan aplikasi pick-and-place dengan cekap. Dengan pengendalian tepat dan ujian masa kitaran yang realistik, penyelesaian ini menyediakan rangka kerja yang boleh diskalakan dan boleh dipercayai untuk mengoptimumkan aliran kerja pembungkusan dalam industri moden.
2 Components