 1 / 3
Aplikasi Bio-Lab dengan Robot Fairino FR5


Hardware Price:
DOF
6
Kebolehulangan
0.02
mm
Capaian maksimum
922
mm
Pengendalian Peralatan Makmal Automatik dengan Robot Fairino FR5
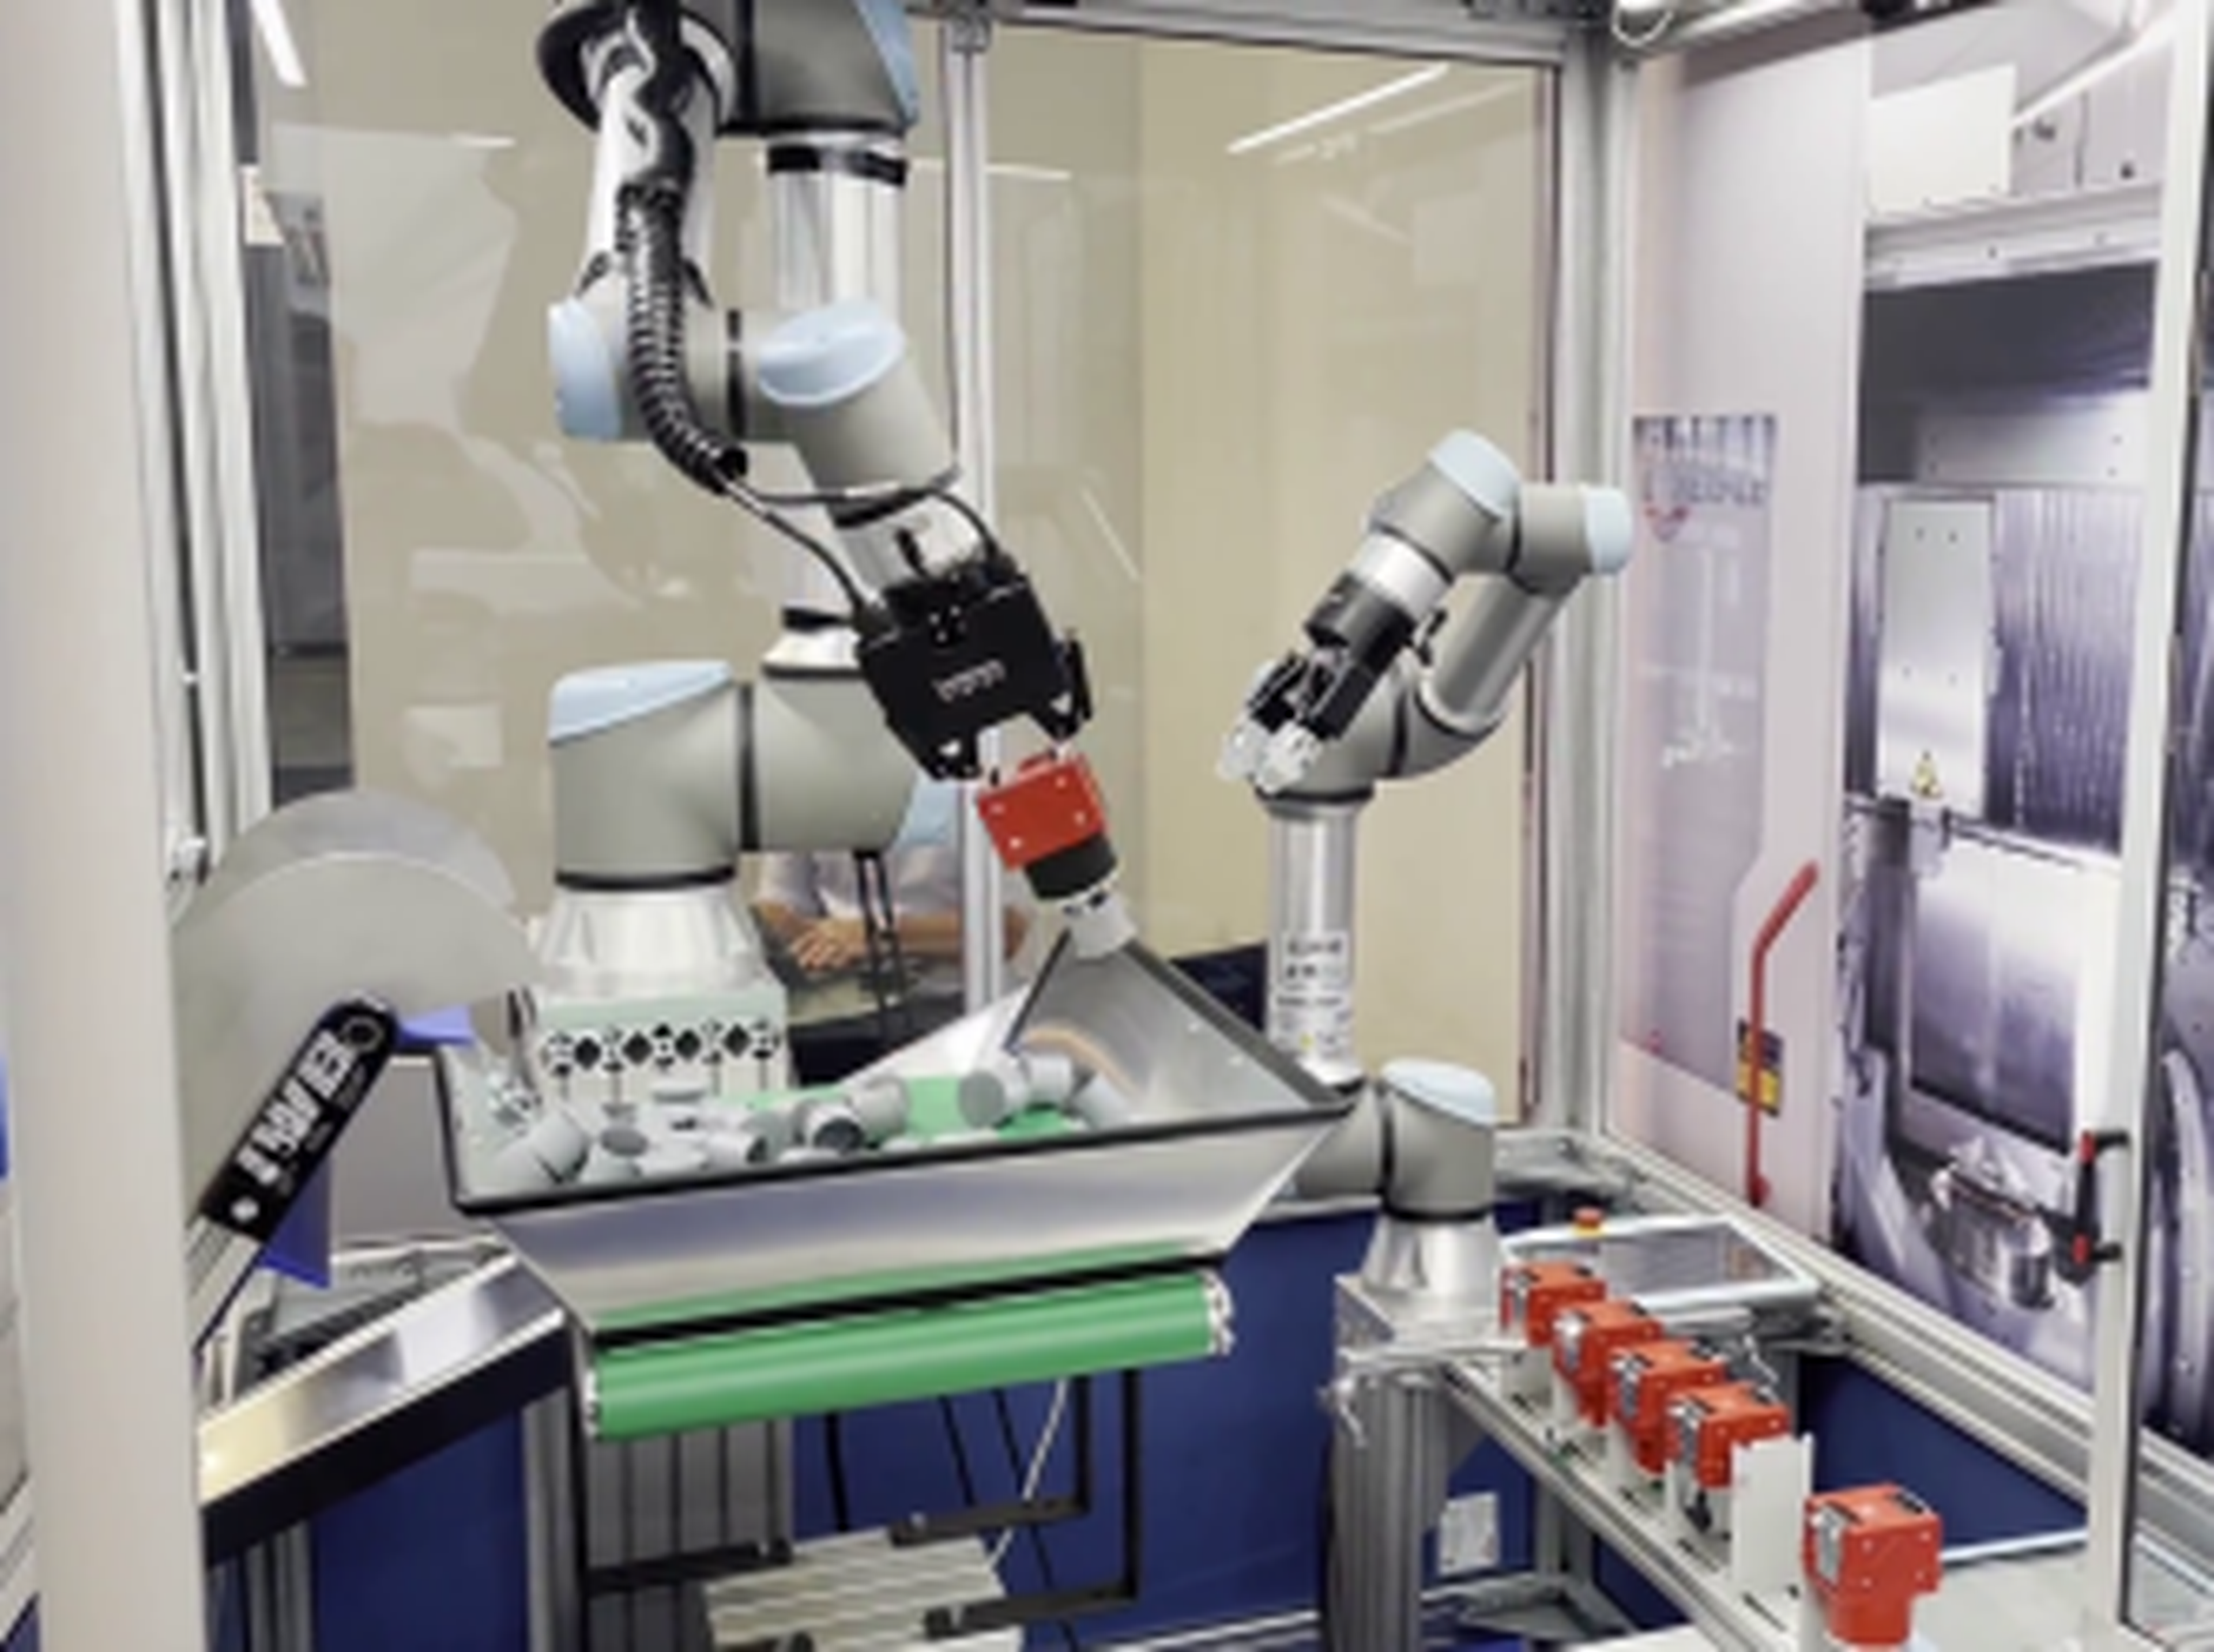
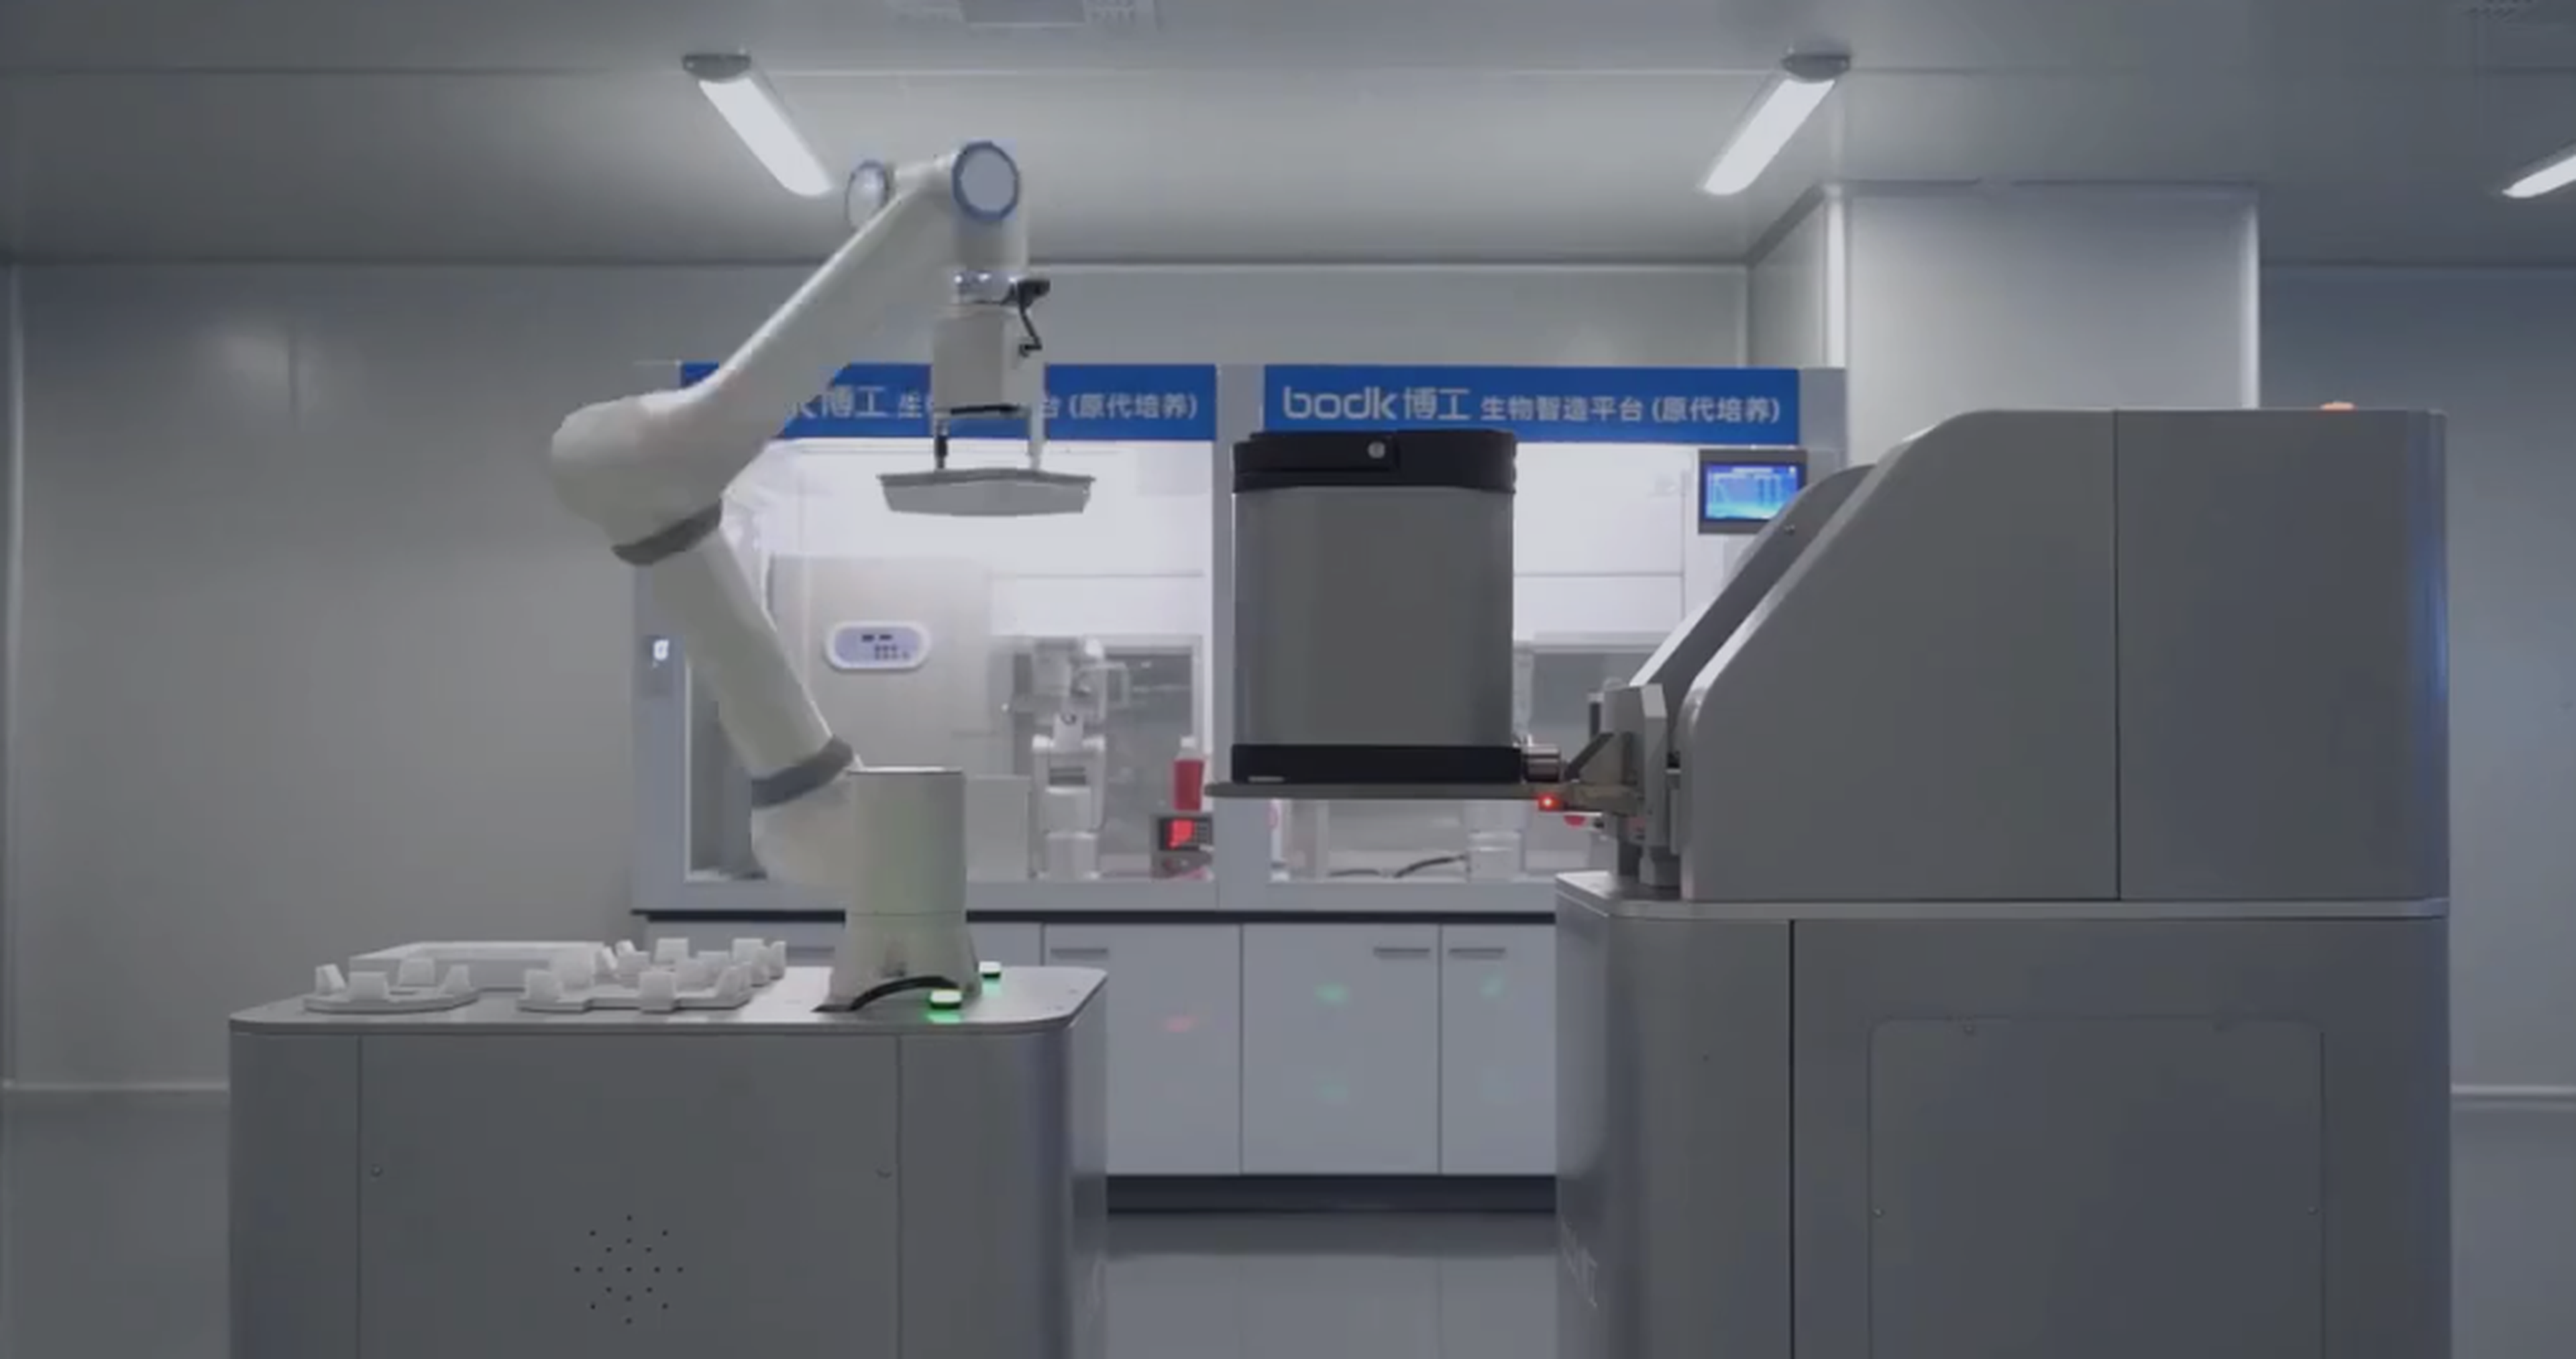
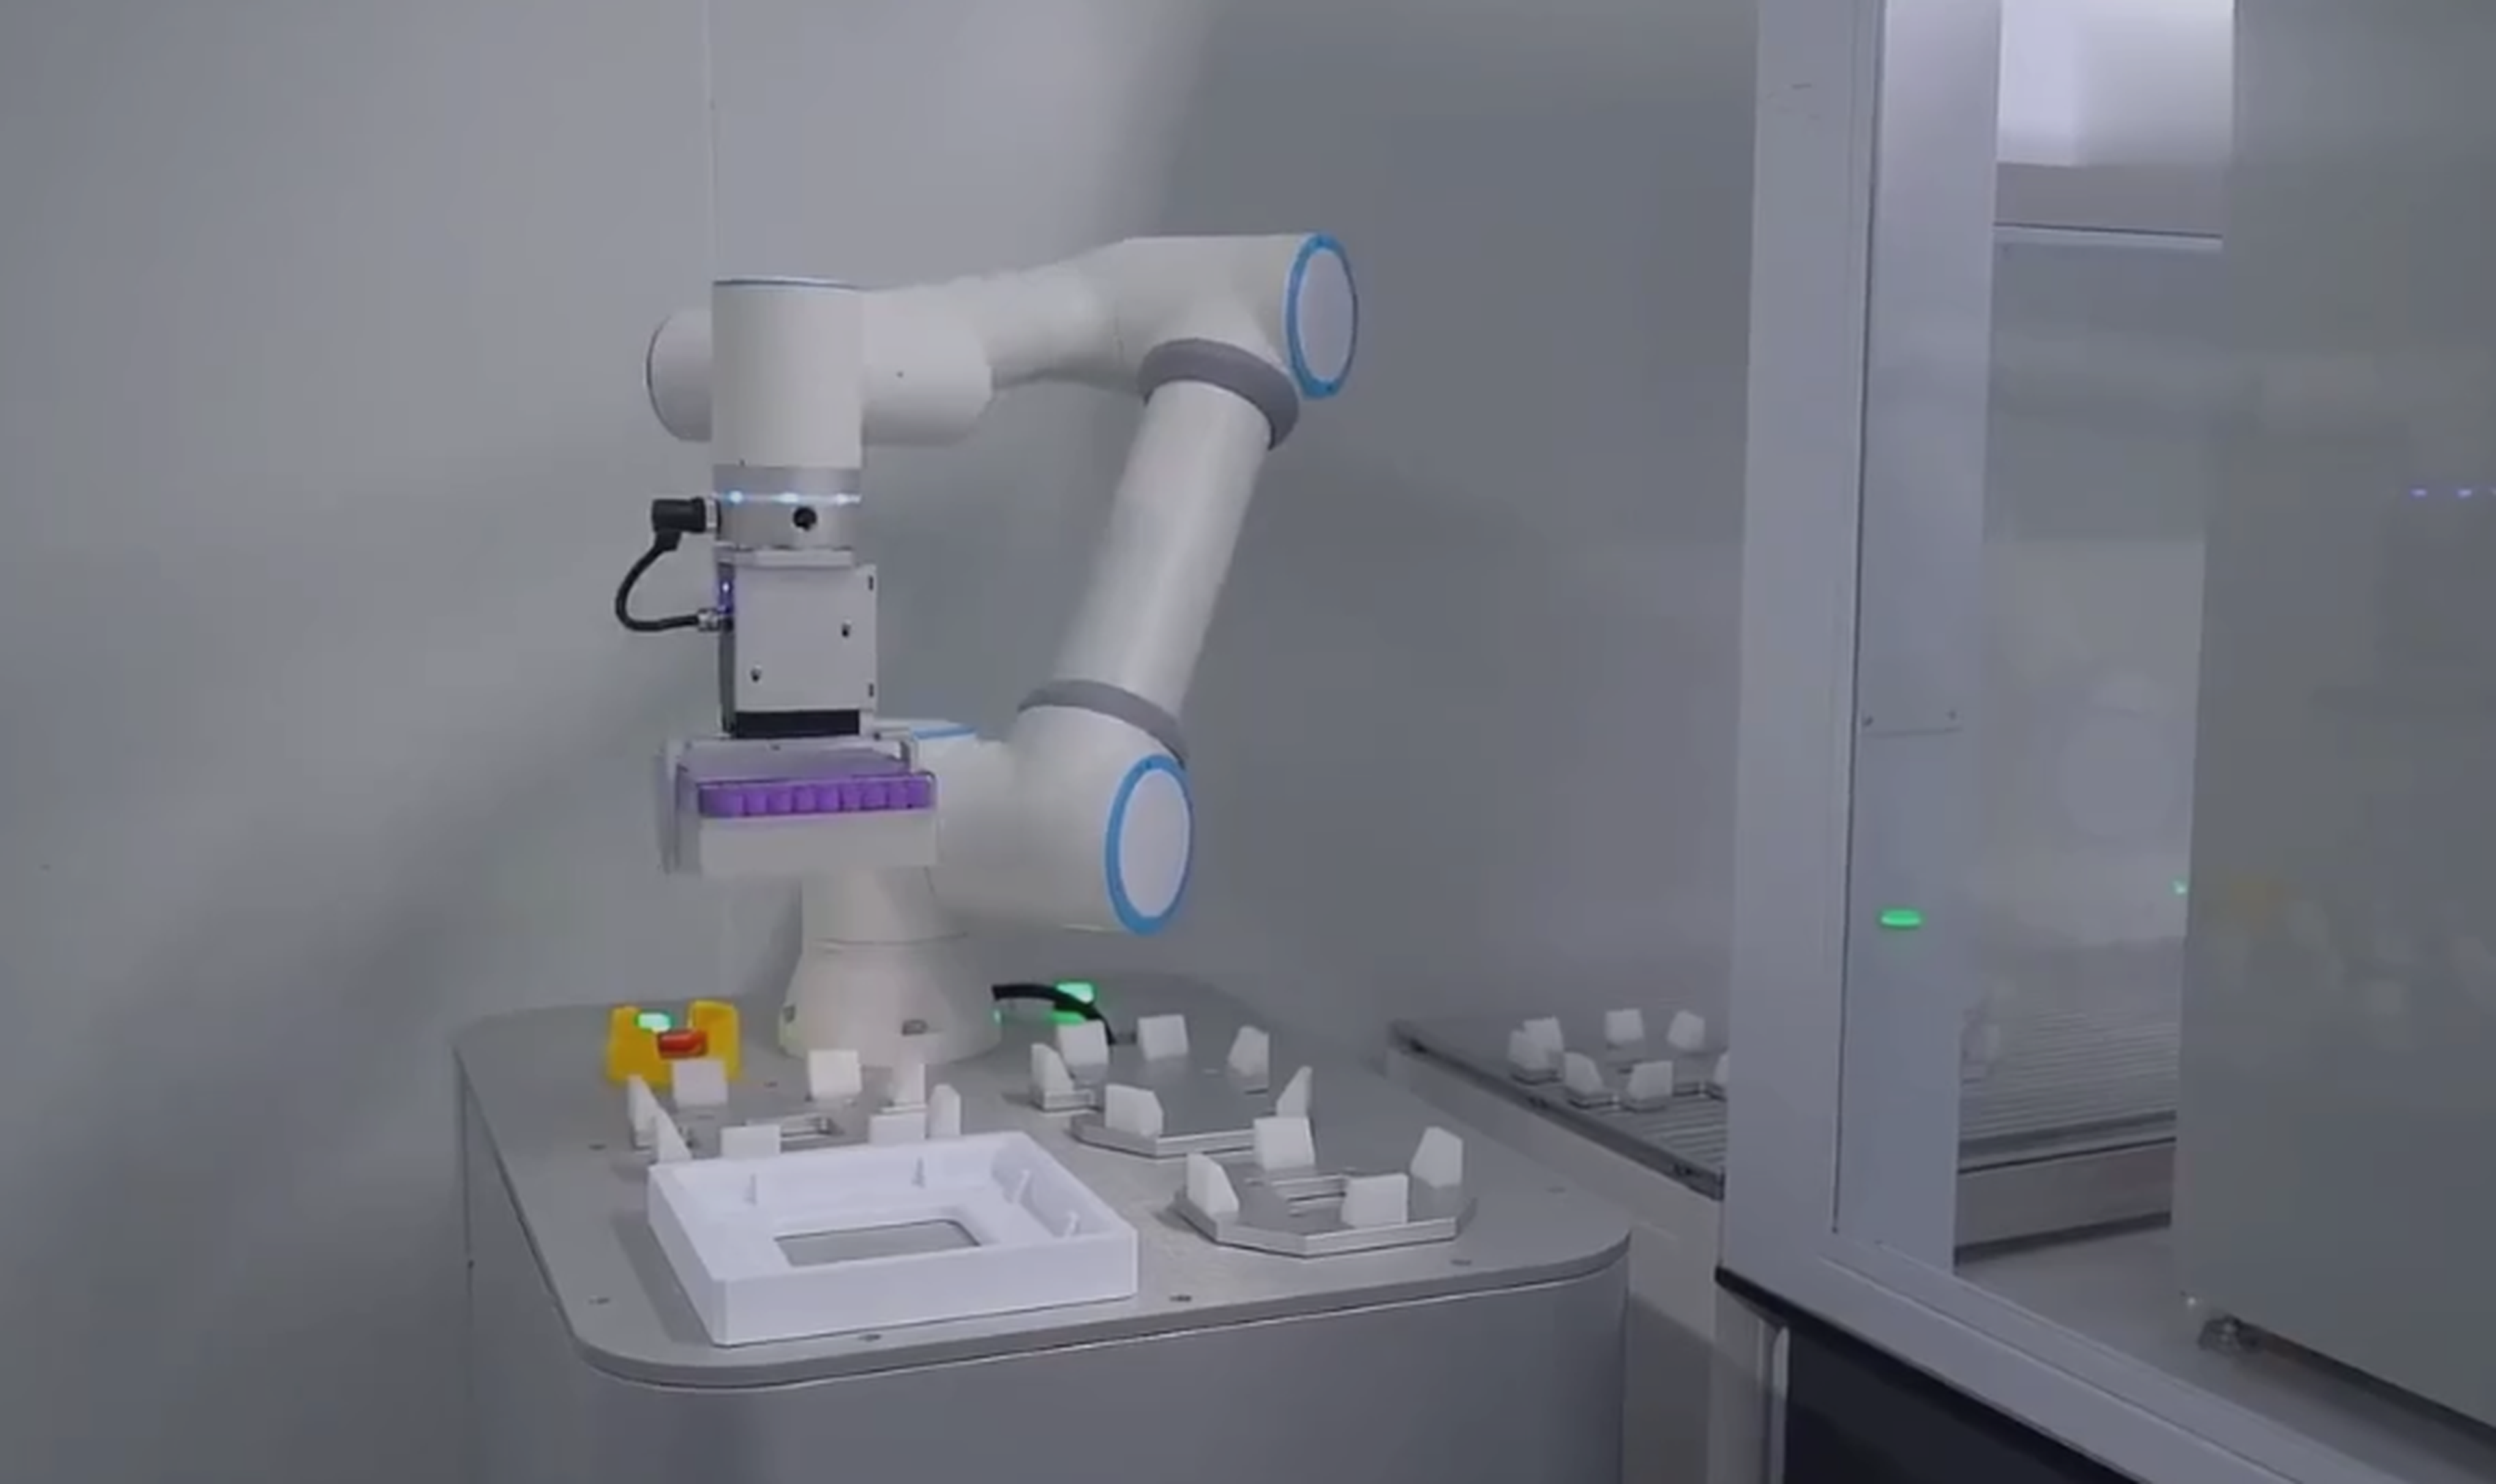
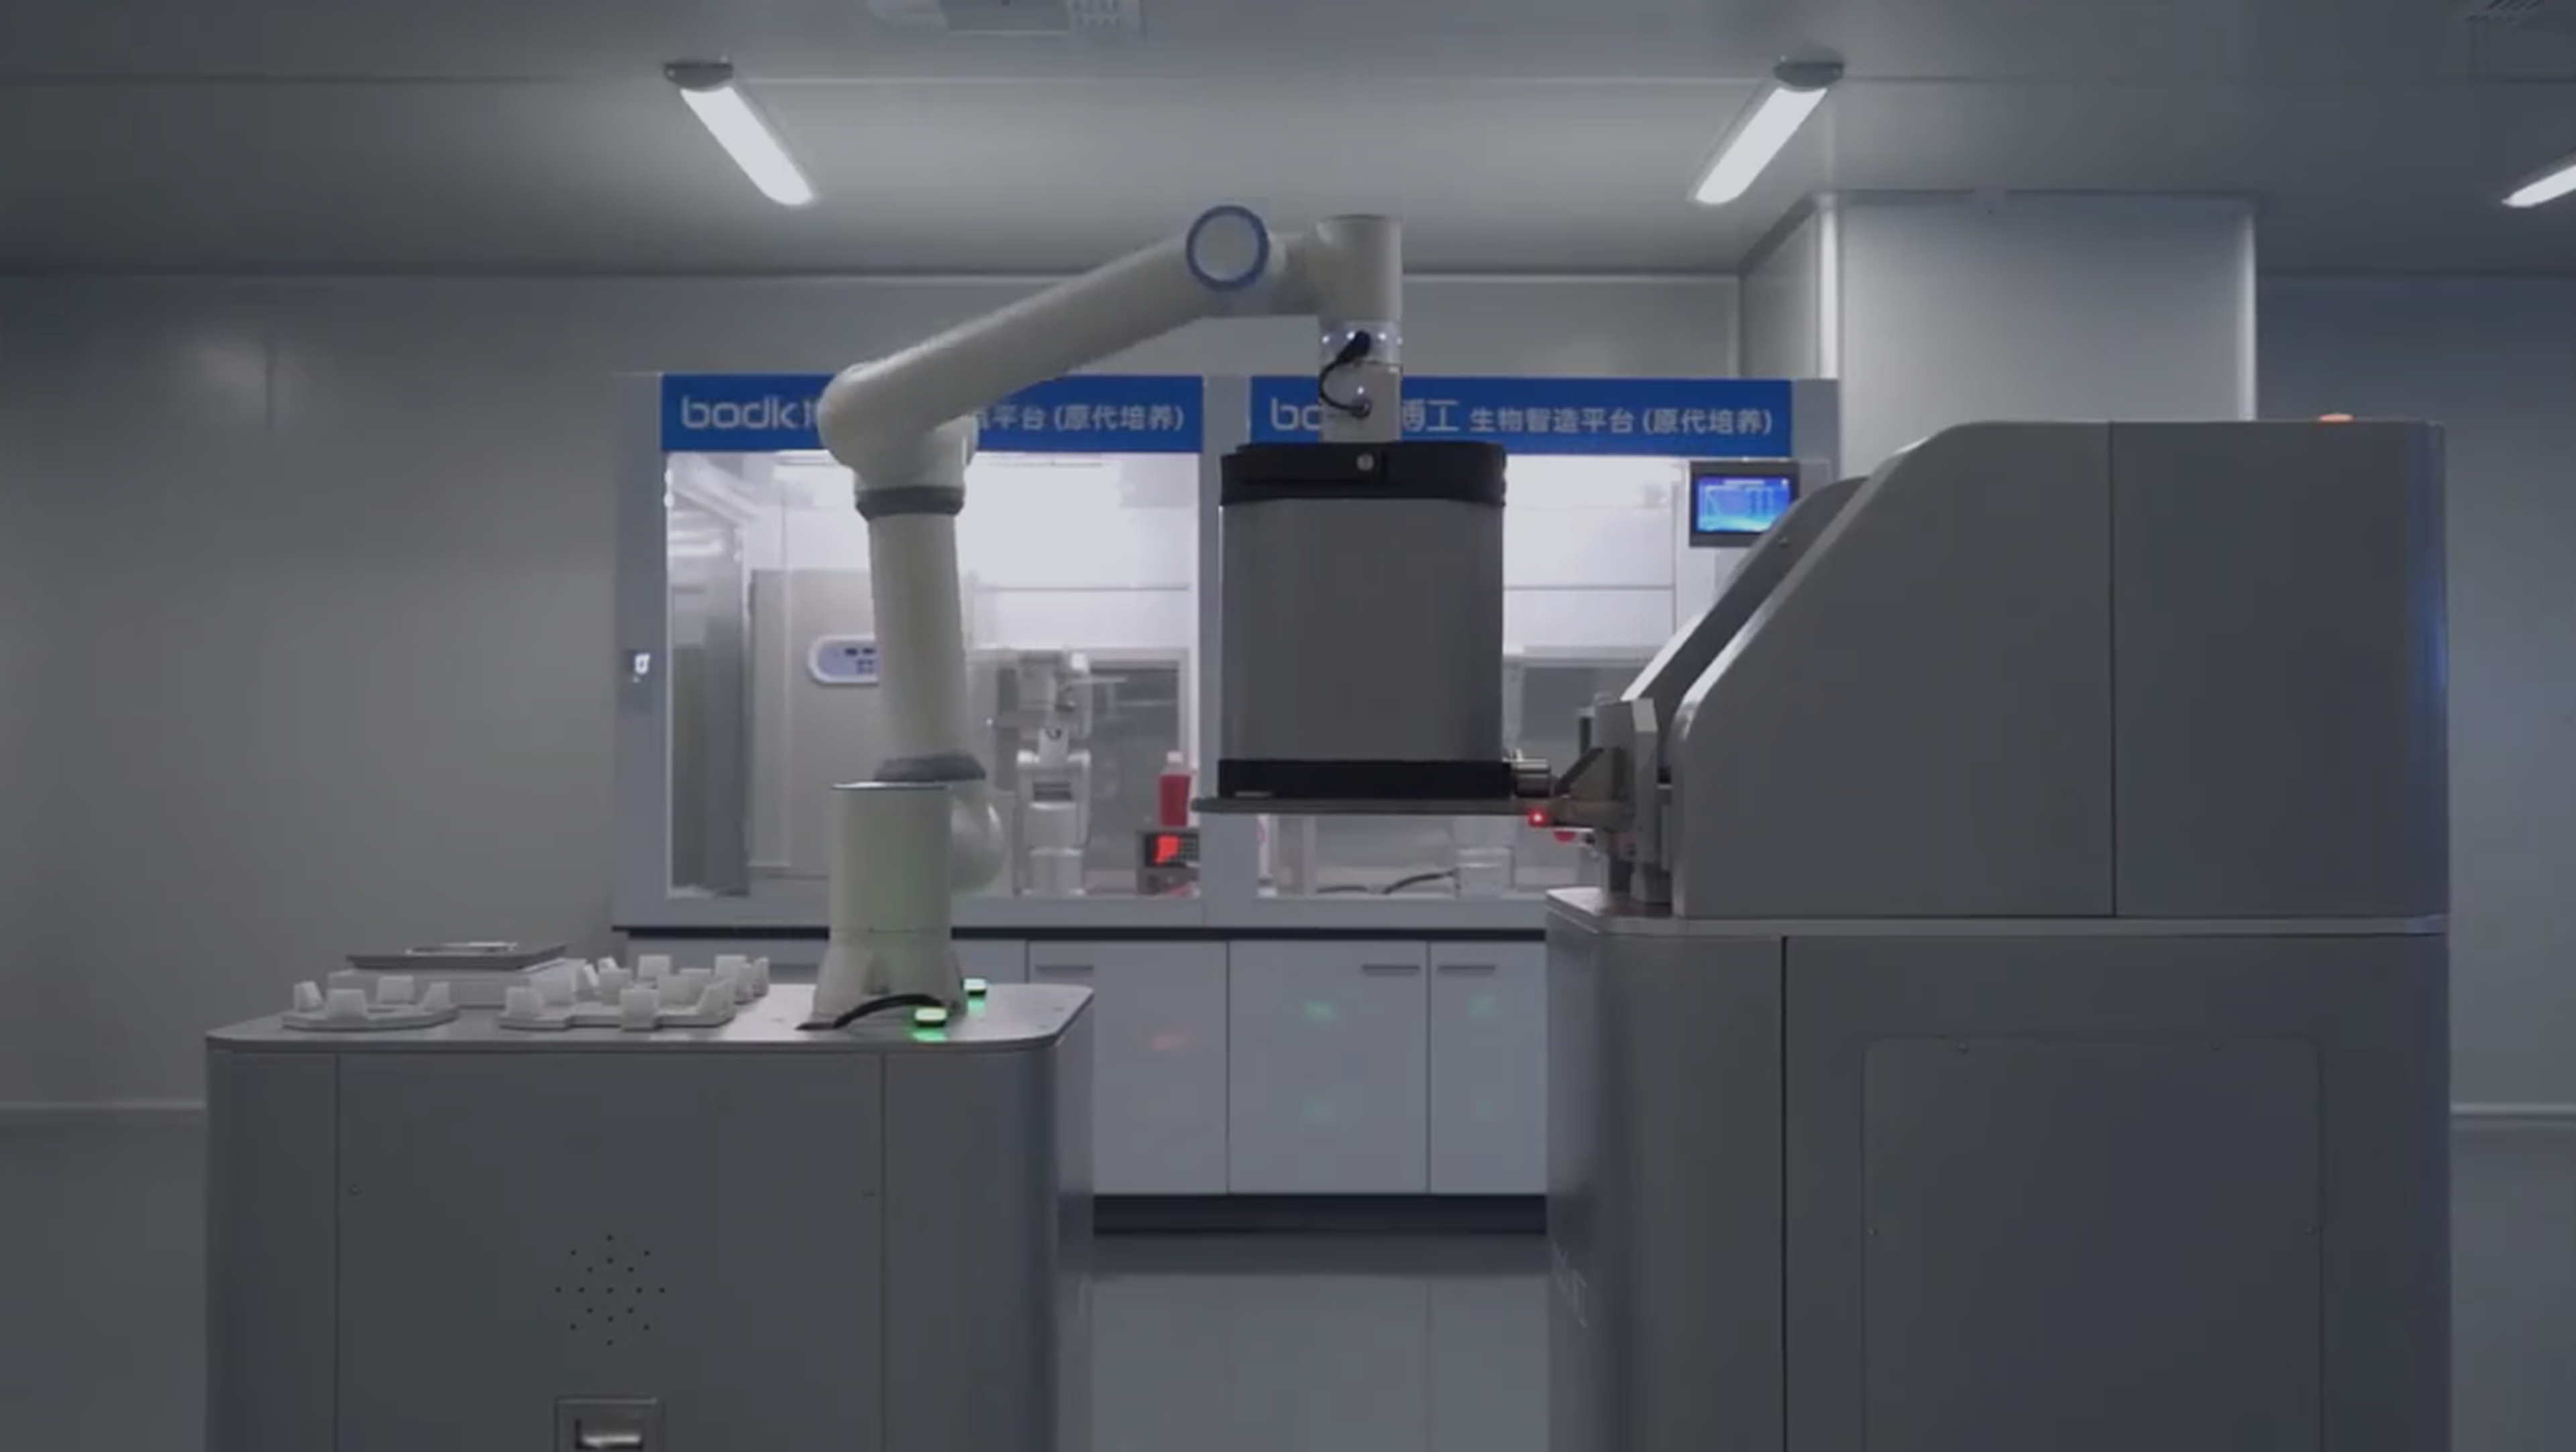
Aplikasi Bio-Lab dengan robot Fairino FR5 mempamerkan automasi termaju untuk mengendalikan peralatan makmal seperti tabung uji dan bekas. Dipasang pada platform mudah alih, robot ini bergerak secara autonomi melalui makmal, menghantar item ke stesen yang telah ditetapkan dengan ketepatan tinggi. Berkat reka bentuk padat dan kawalan gerakan termaju, FR5 sangat sesuai untuk persekitaran makmal dinamik yang memerlukan fleksibiliti dan ketepatan. Dengan antara muka pengaturcaraan yang intuitif, robot ini berintegrasi dengan lancar ke dalam aliran kerja sedia ada, mengoptimumkan operasi dan meningkatkan konsistensi dalam makmal biologi dan kimia.
Apakah Aplikasi Ini?
Sistem ini mengautomasikan pengendalian dan penghantaran peralatan makmal, meningkatkan kecekapan di makmal yang memfokuskan pada proses biologi, kimia, atau farmaseutikal.
Apakah Kelebihan Penyelesaian Ini?
Pengendalian Tepat: Pengangkutan tepat peralatan makmal yang halus.
Kecekapan Dipertingkat: Mengurangkan kerja manual dan mengoptimumkan aliran kerja.
Navigasi Mudah Alih: Pergerakan autonomi menyesuaikan diri dengan persekitaran dinamik.
Apakah Kelebihan Robot Ini?
Fairino FR5 menonjol dalam aplikasi makmal melalui:
Reka Bentuk Padat: Muat dalam susunan makmal yang terhad ruang.
Operasi Fleksibel: Mudah menyesuaikan diri dengan aliran kerja dan persekitaran yang berubah.
Kawalan Intuitif: Memudahkan pengaturcaraan tugas untuk pelaksanaan yang lebih pantas.
Meningkatkan Kecekapan Makmal dengan Fairino FR5
Aplikasi Bio-Lab Fairino FR5 menekankan peranan robotik mudah alih dalam meningkatkan ketepatan, keselamatan, dan kecekapan dalam operasi makmal. Dengan mengautomasikan pengendalian peralatan dan navigasi, penyelesaian ini mengurangkan kesilapan, meningkatkan produktiviti, dan memastikan aliran kerja yang konsisten dalam makmal biologi dan kimia moden.
2 Components